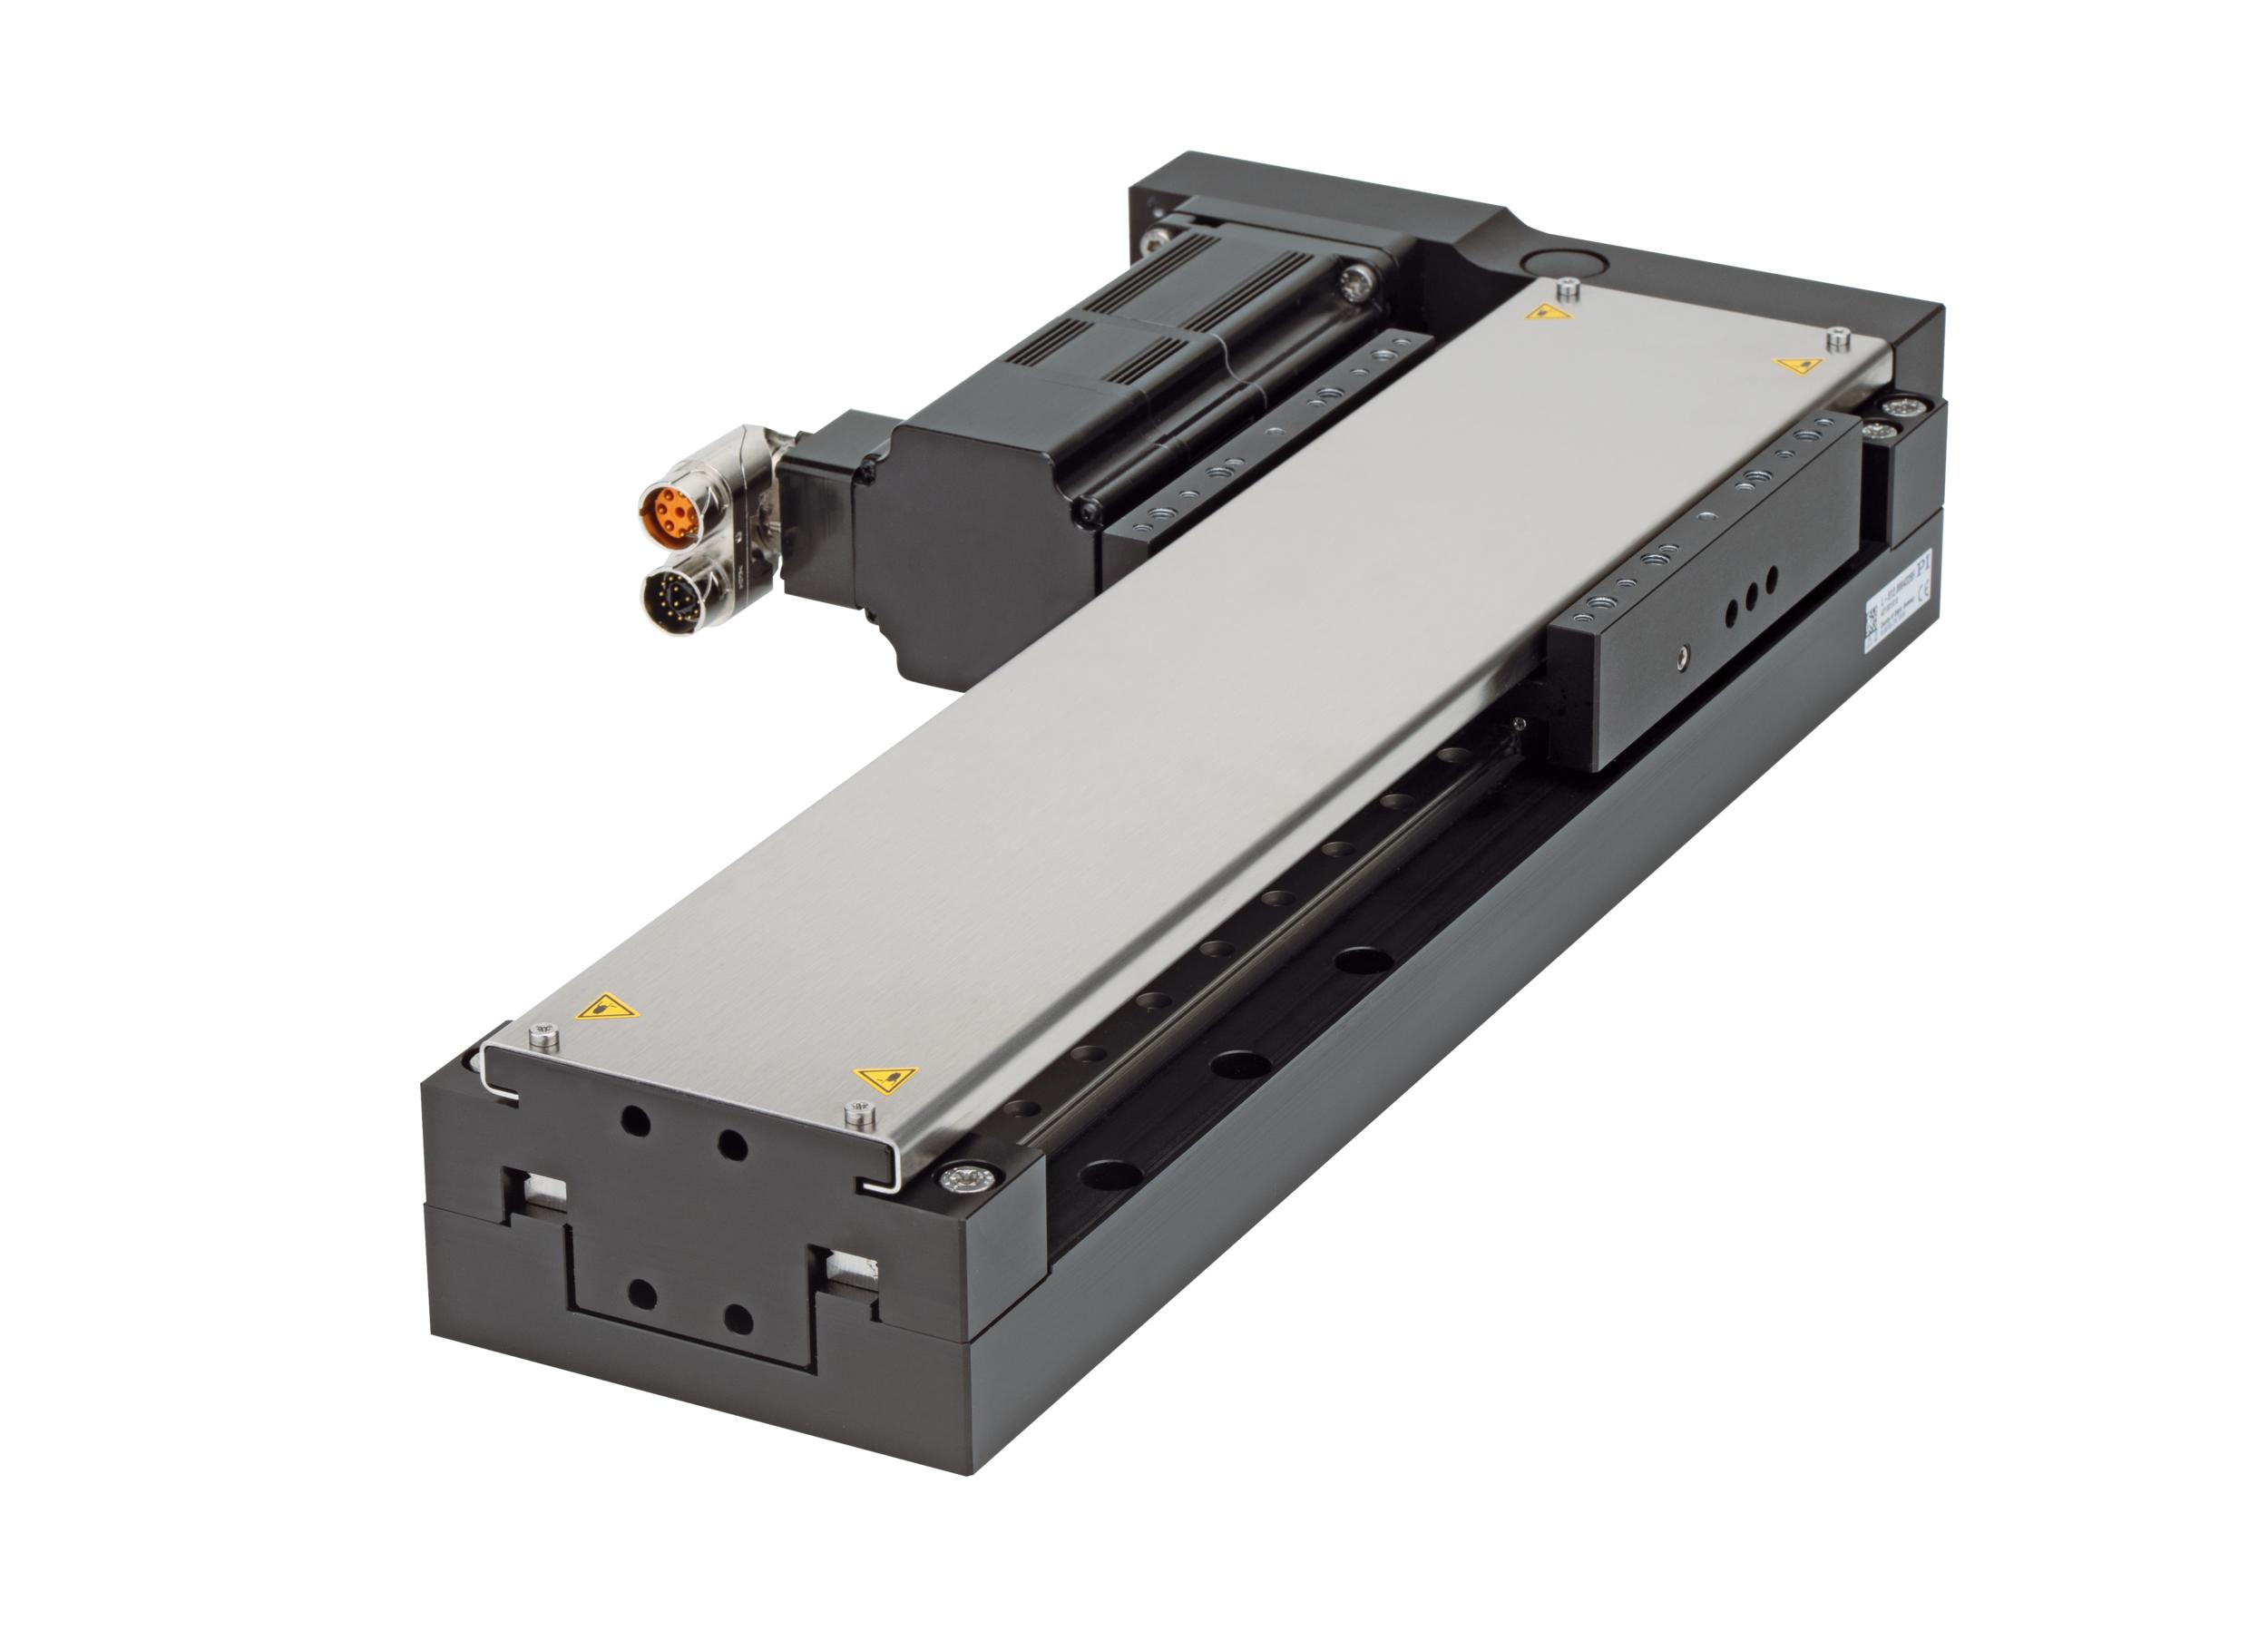
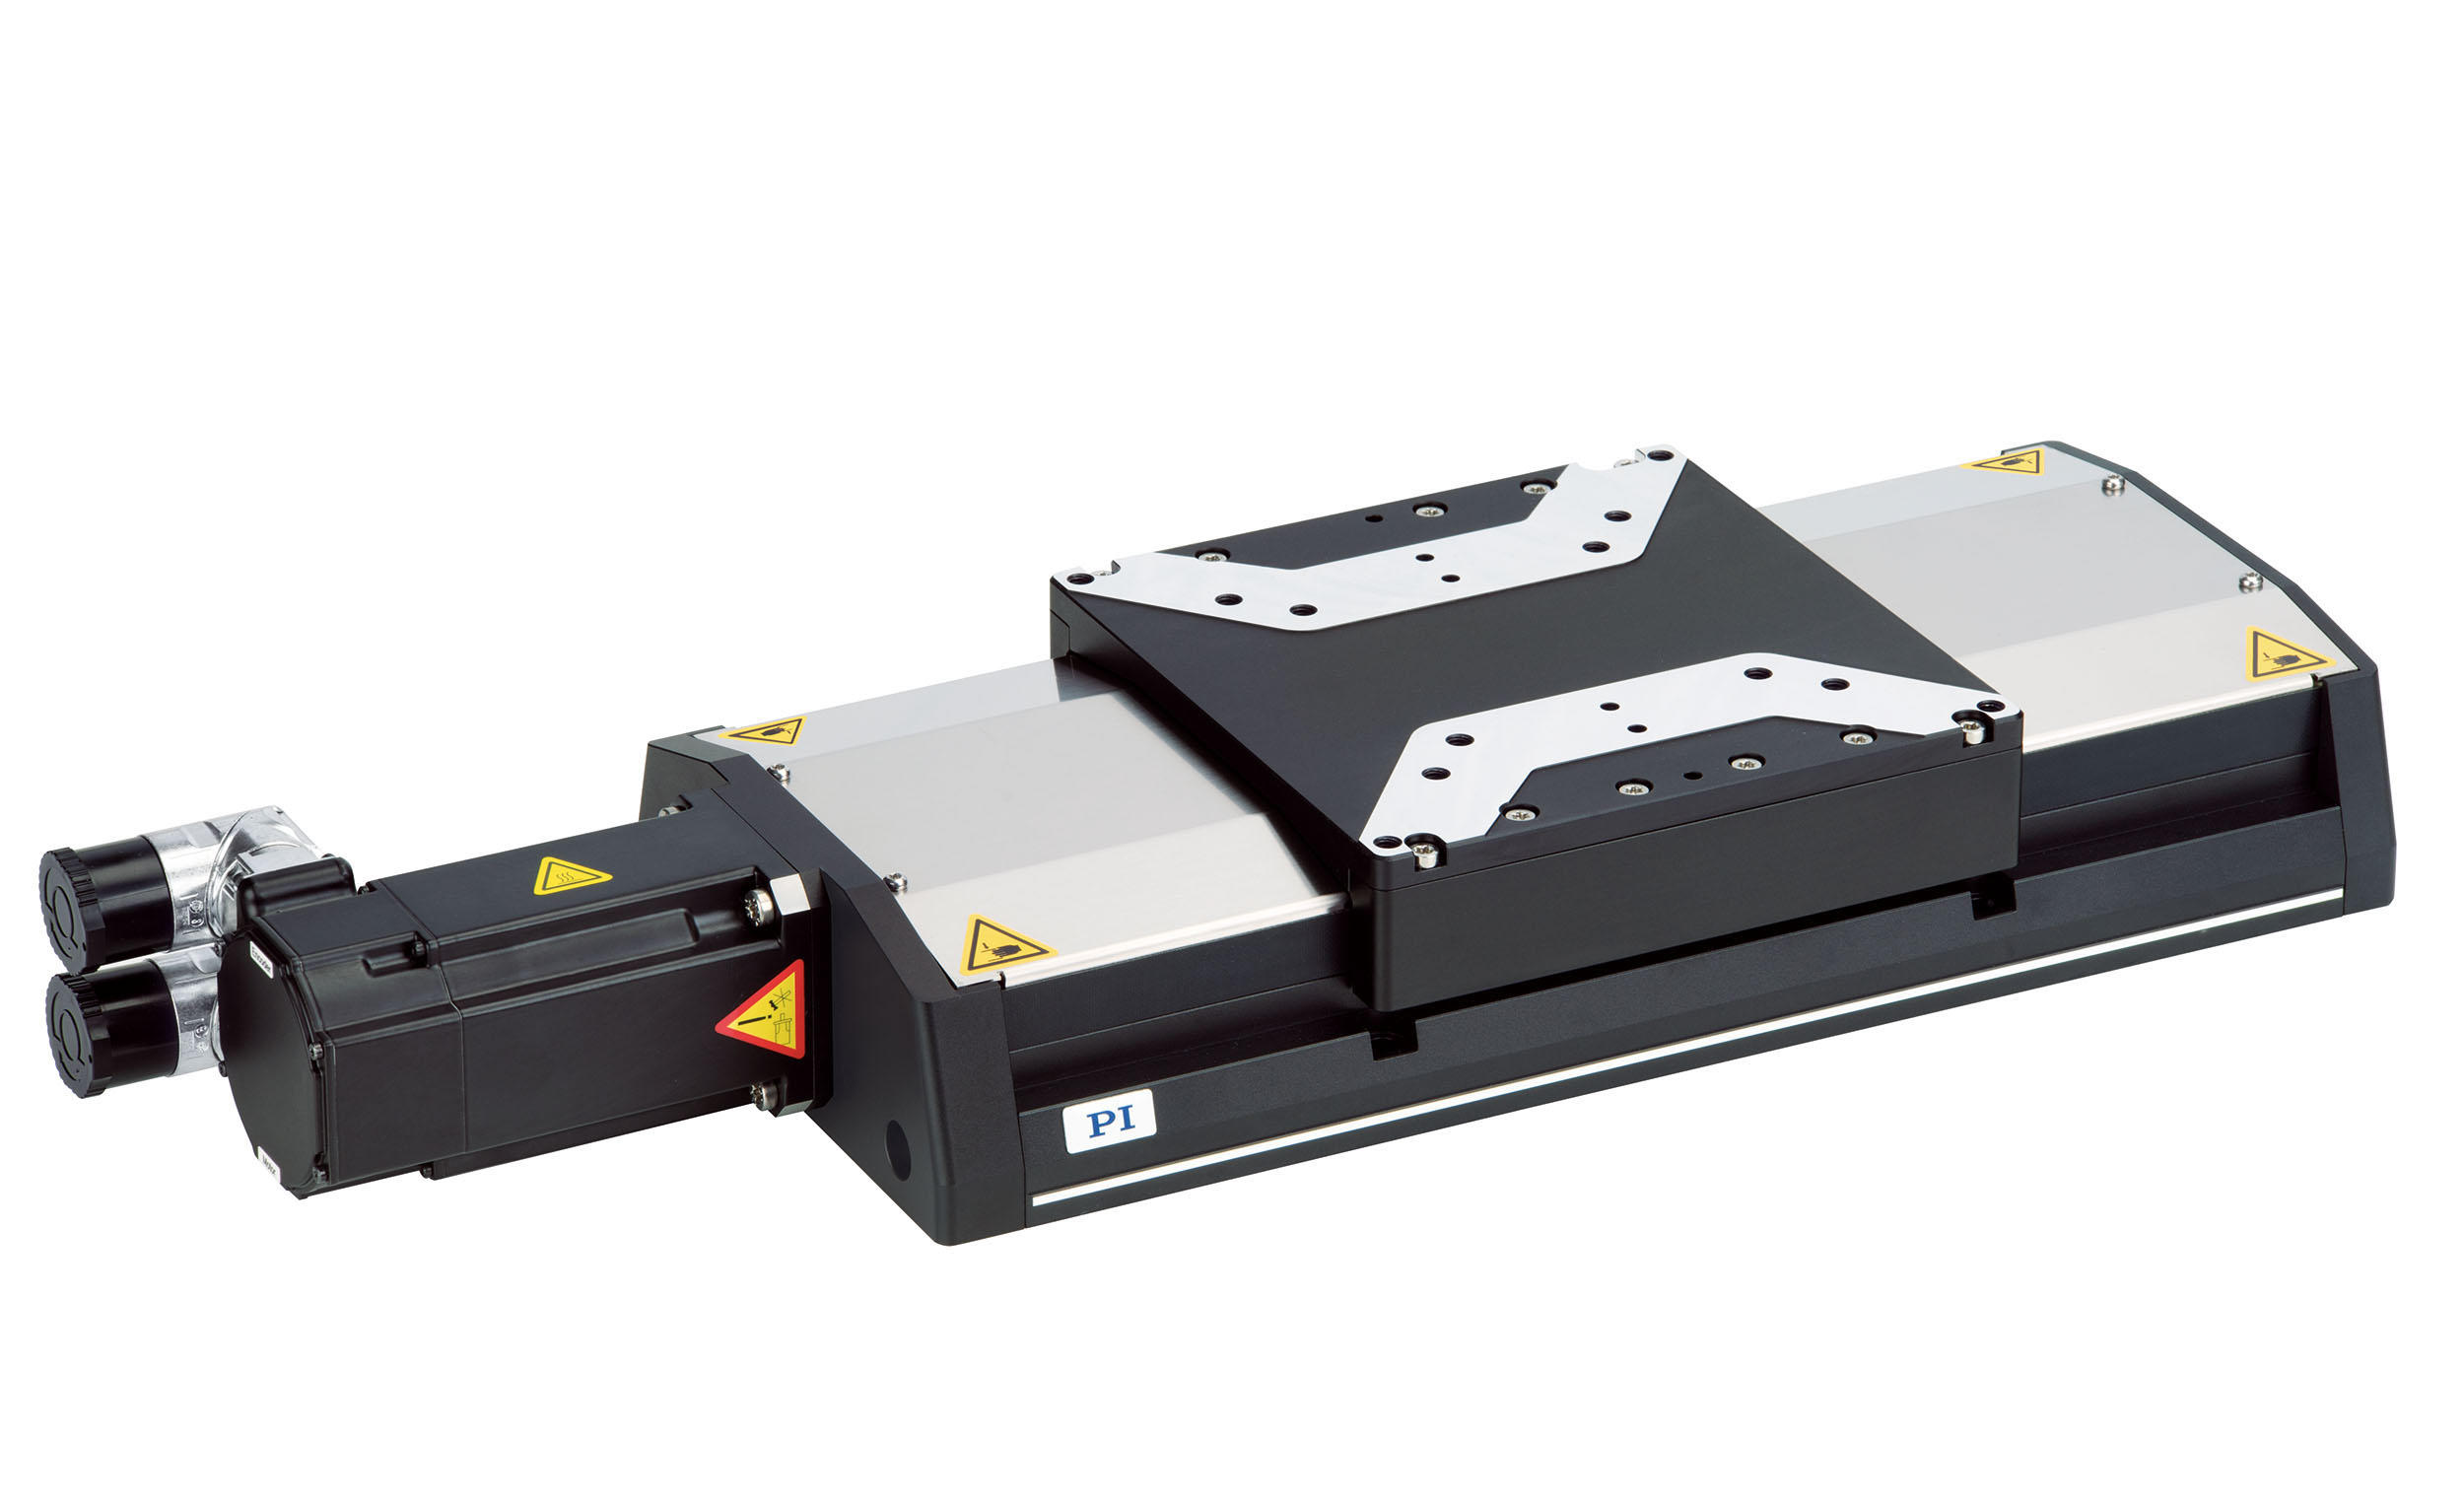
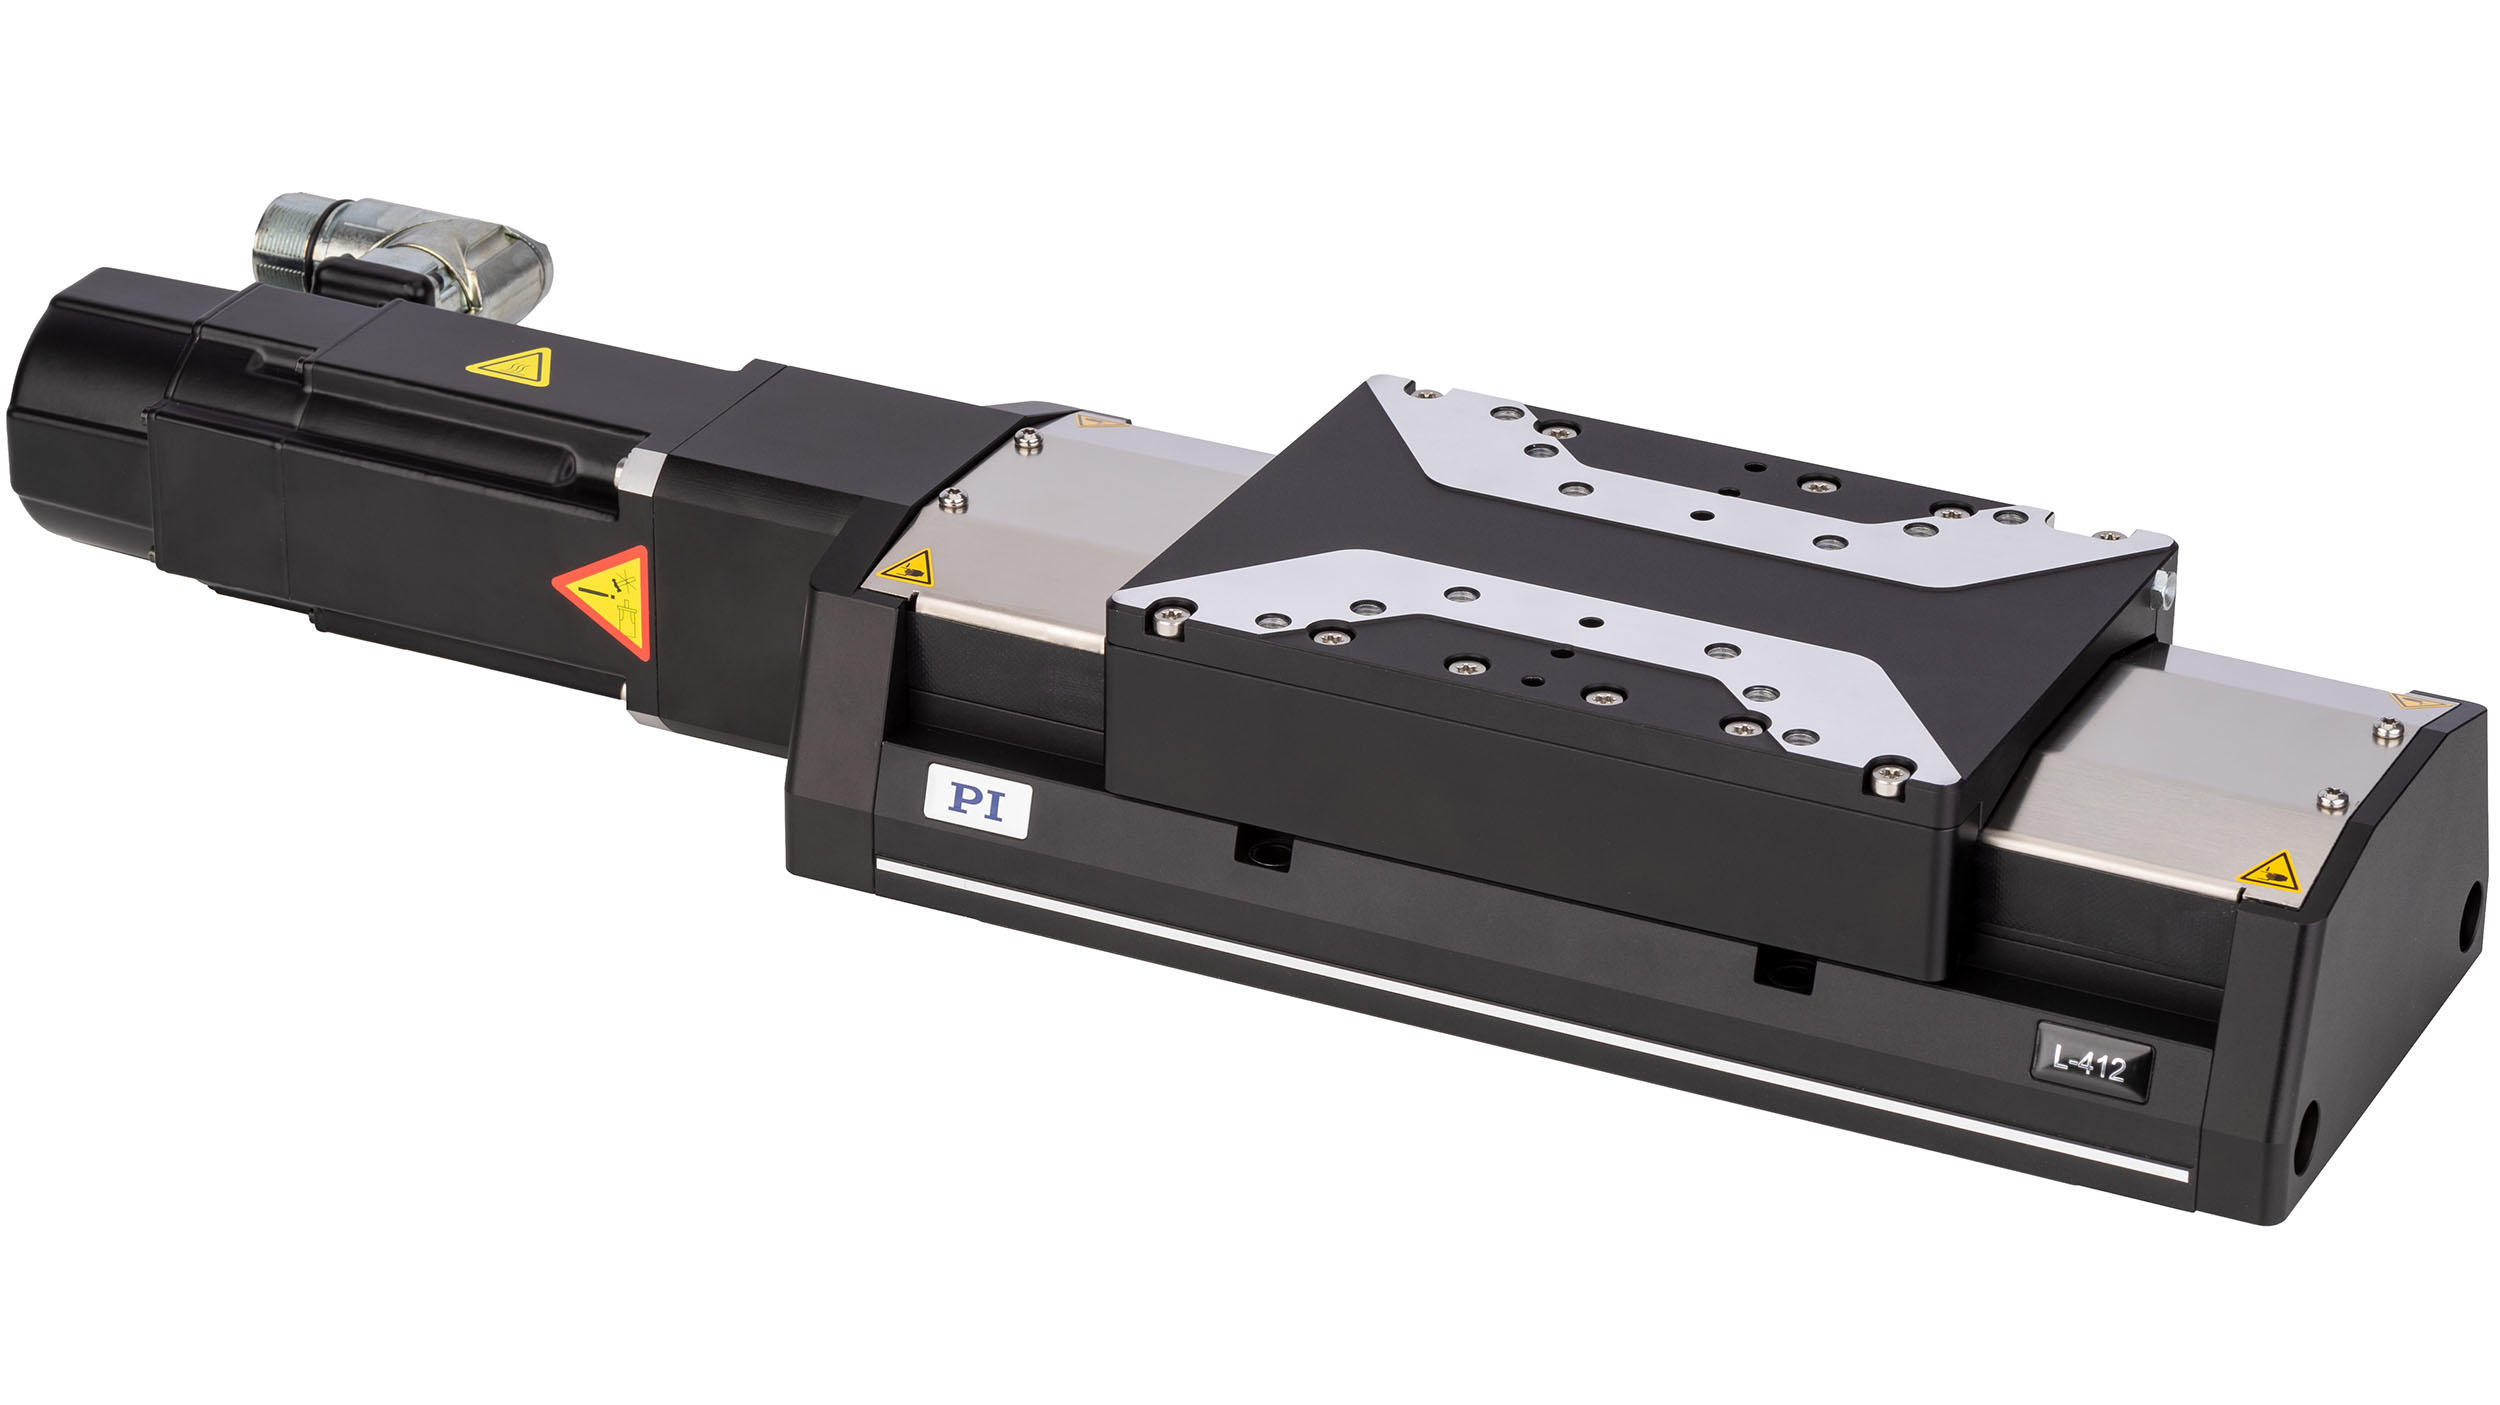
L-836.501200D
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 25 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel

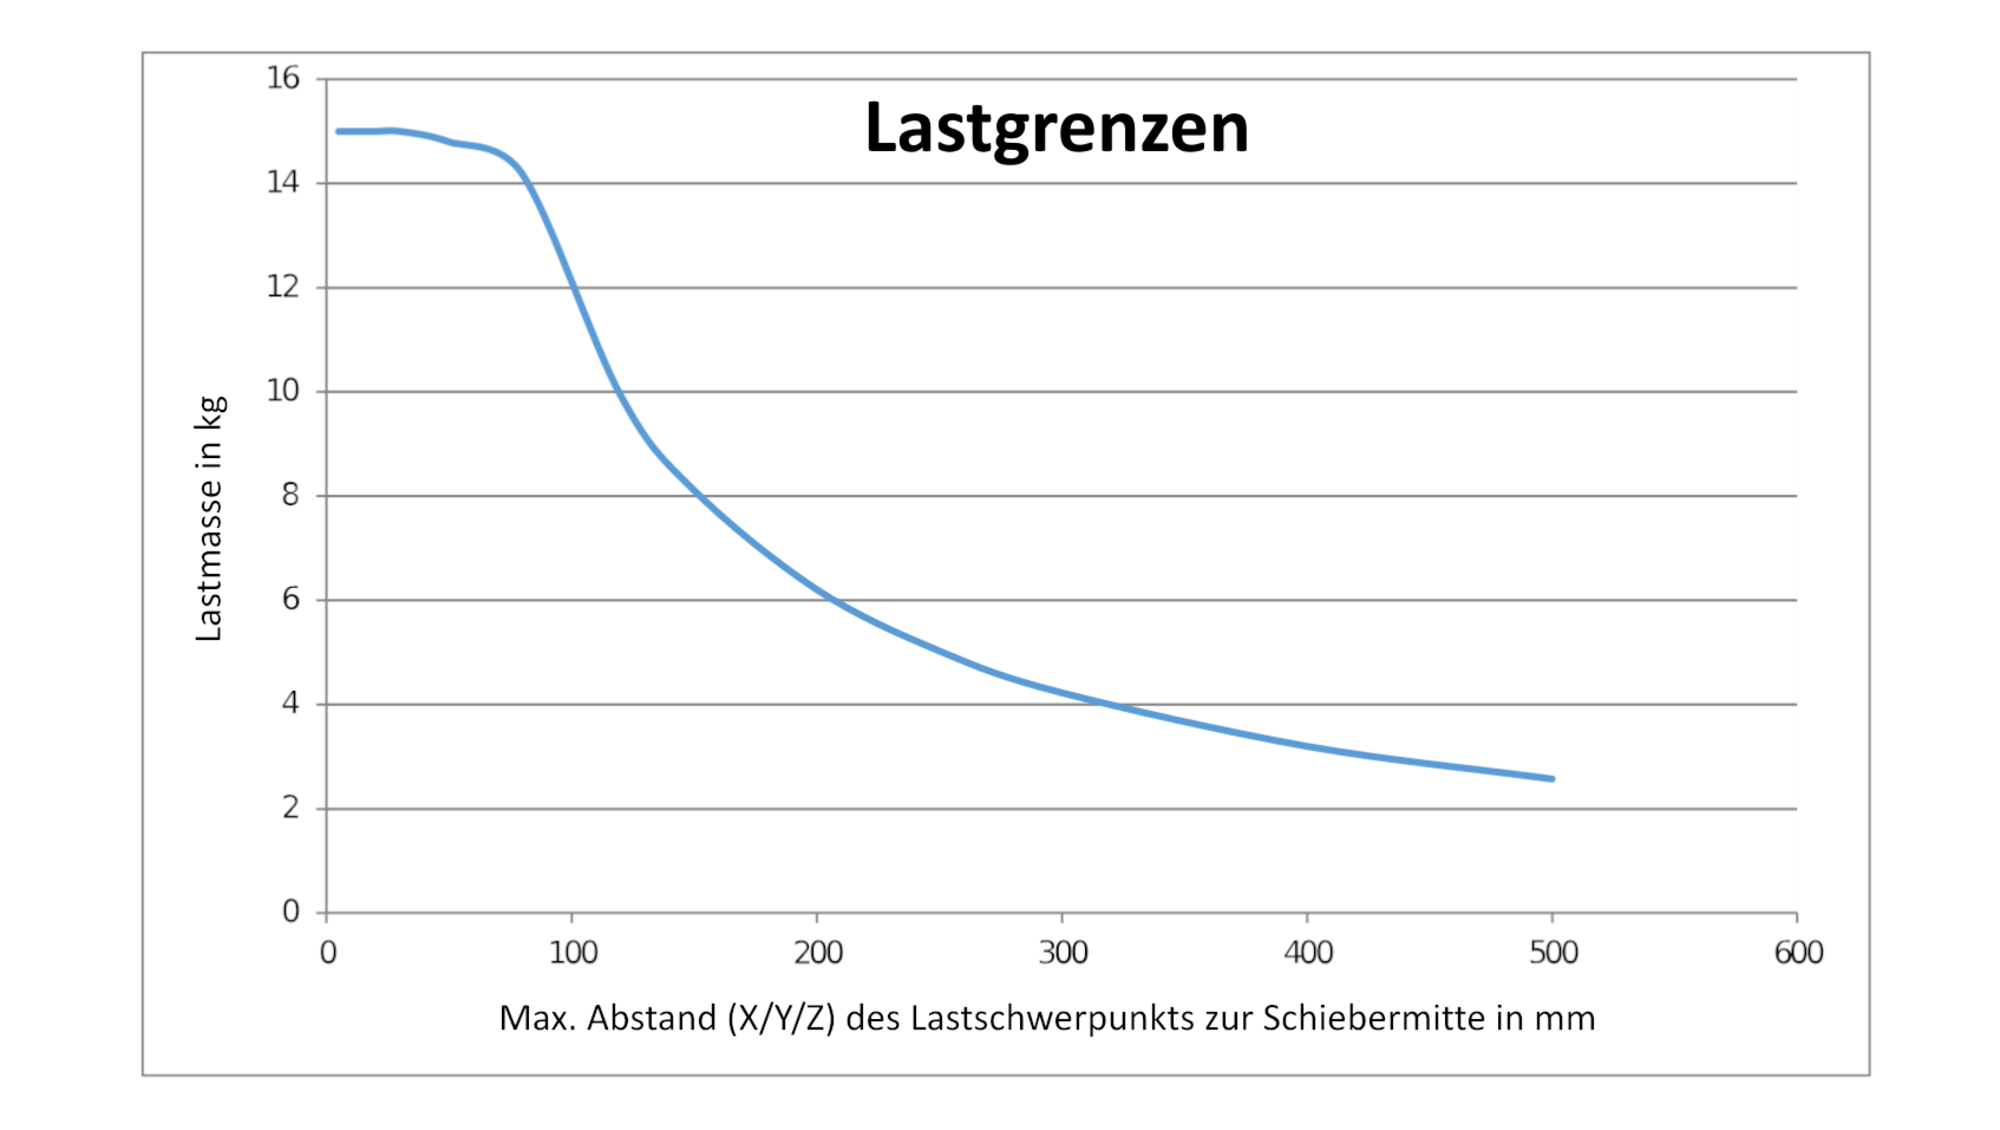
Belastungsgrenze des L-836 in Abhängigkeit von Lastmasse und Abstand des Lastschwerpunkts von der Schiebermitte
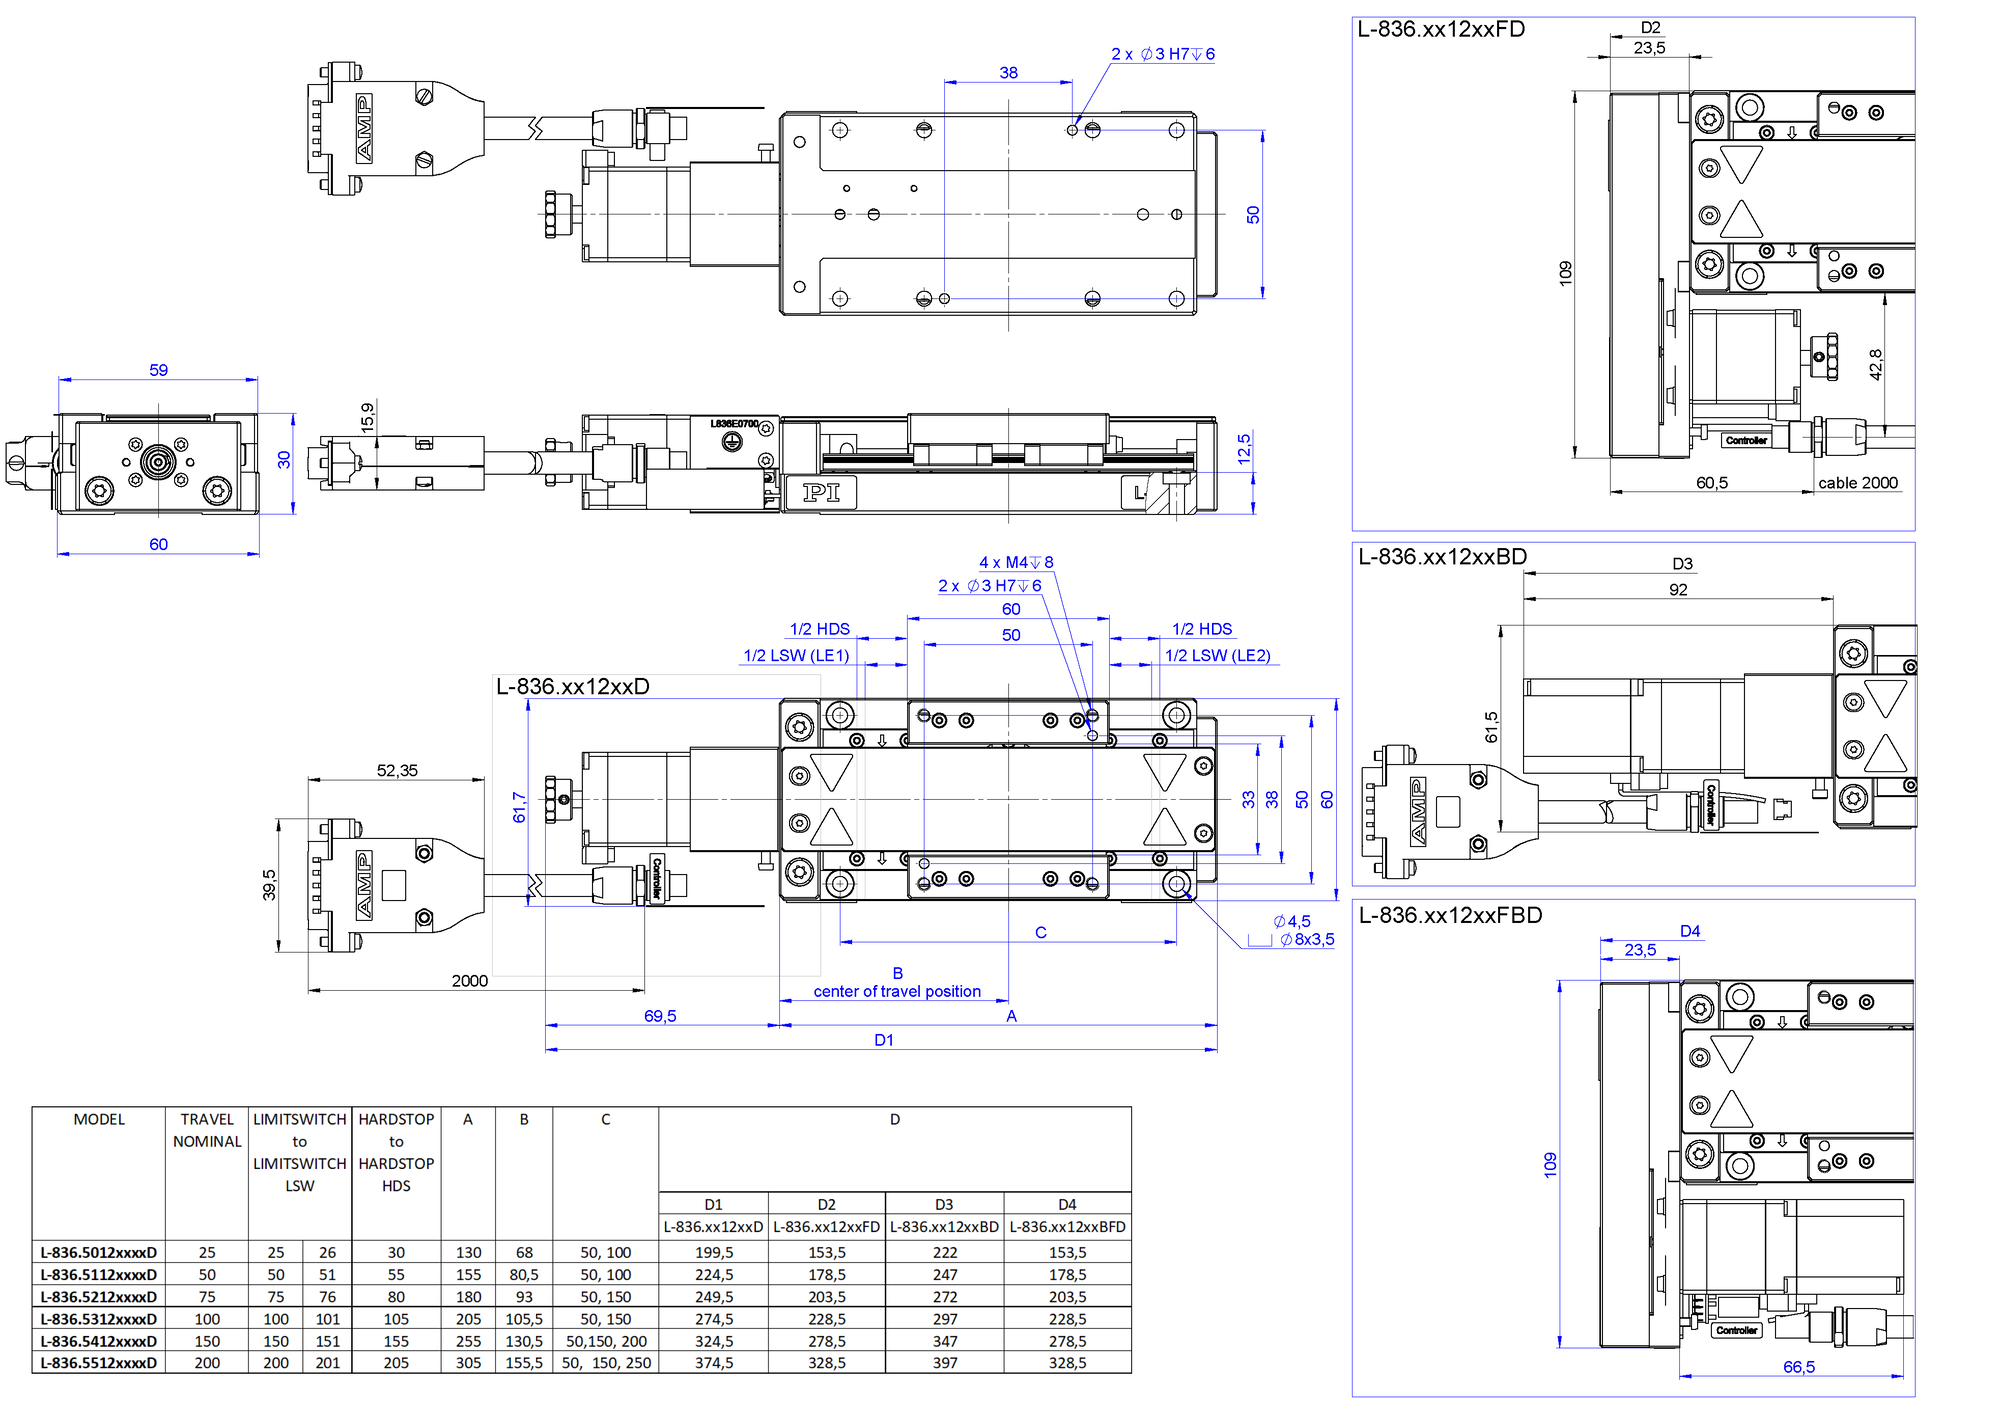
L-836.xx12xx[x[x]]D, Abmessungen in mm

L-836.501212FD
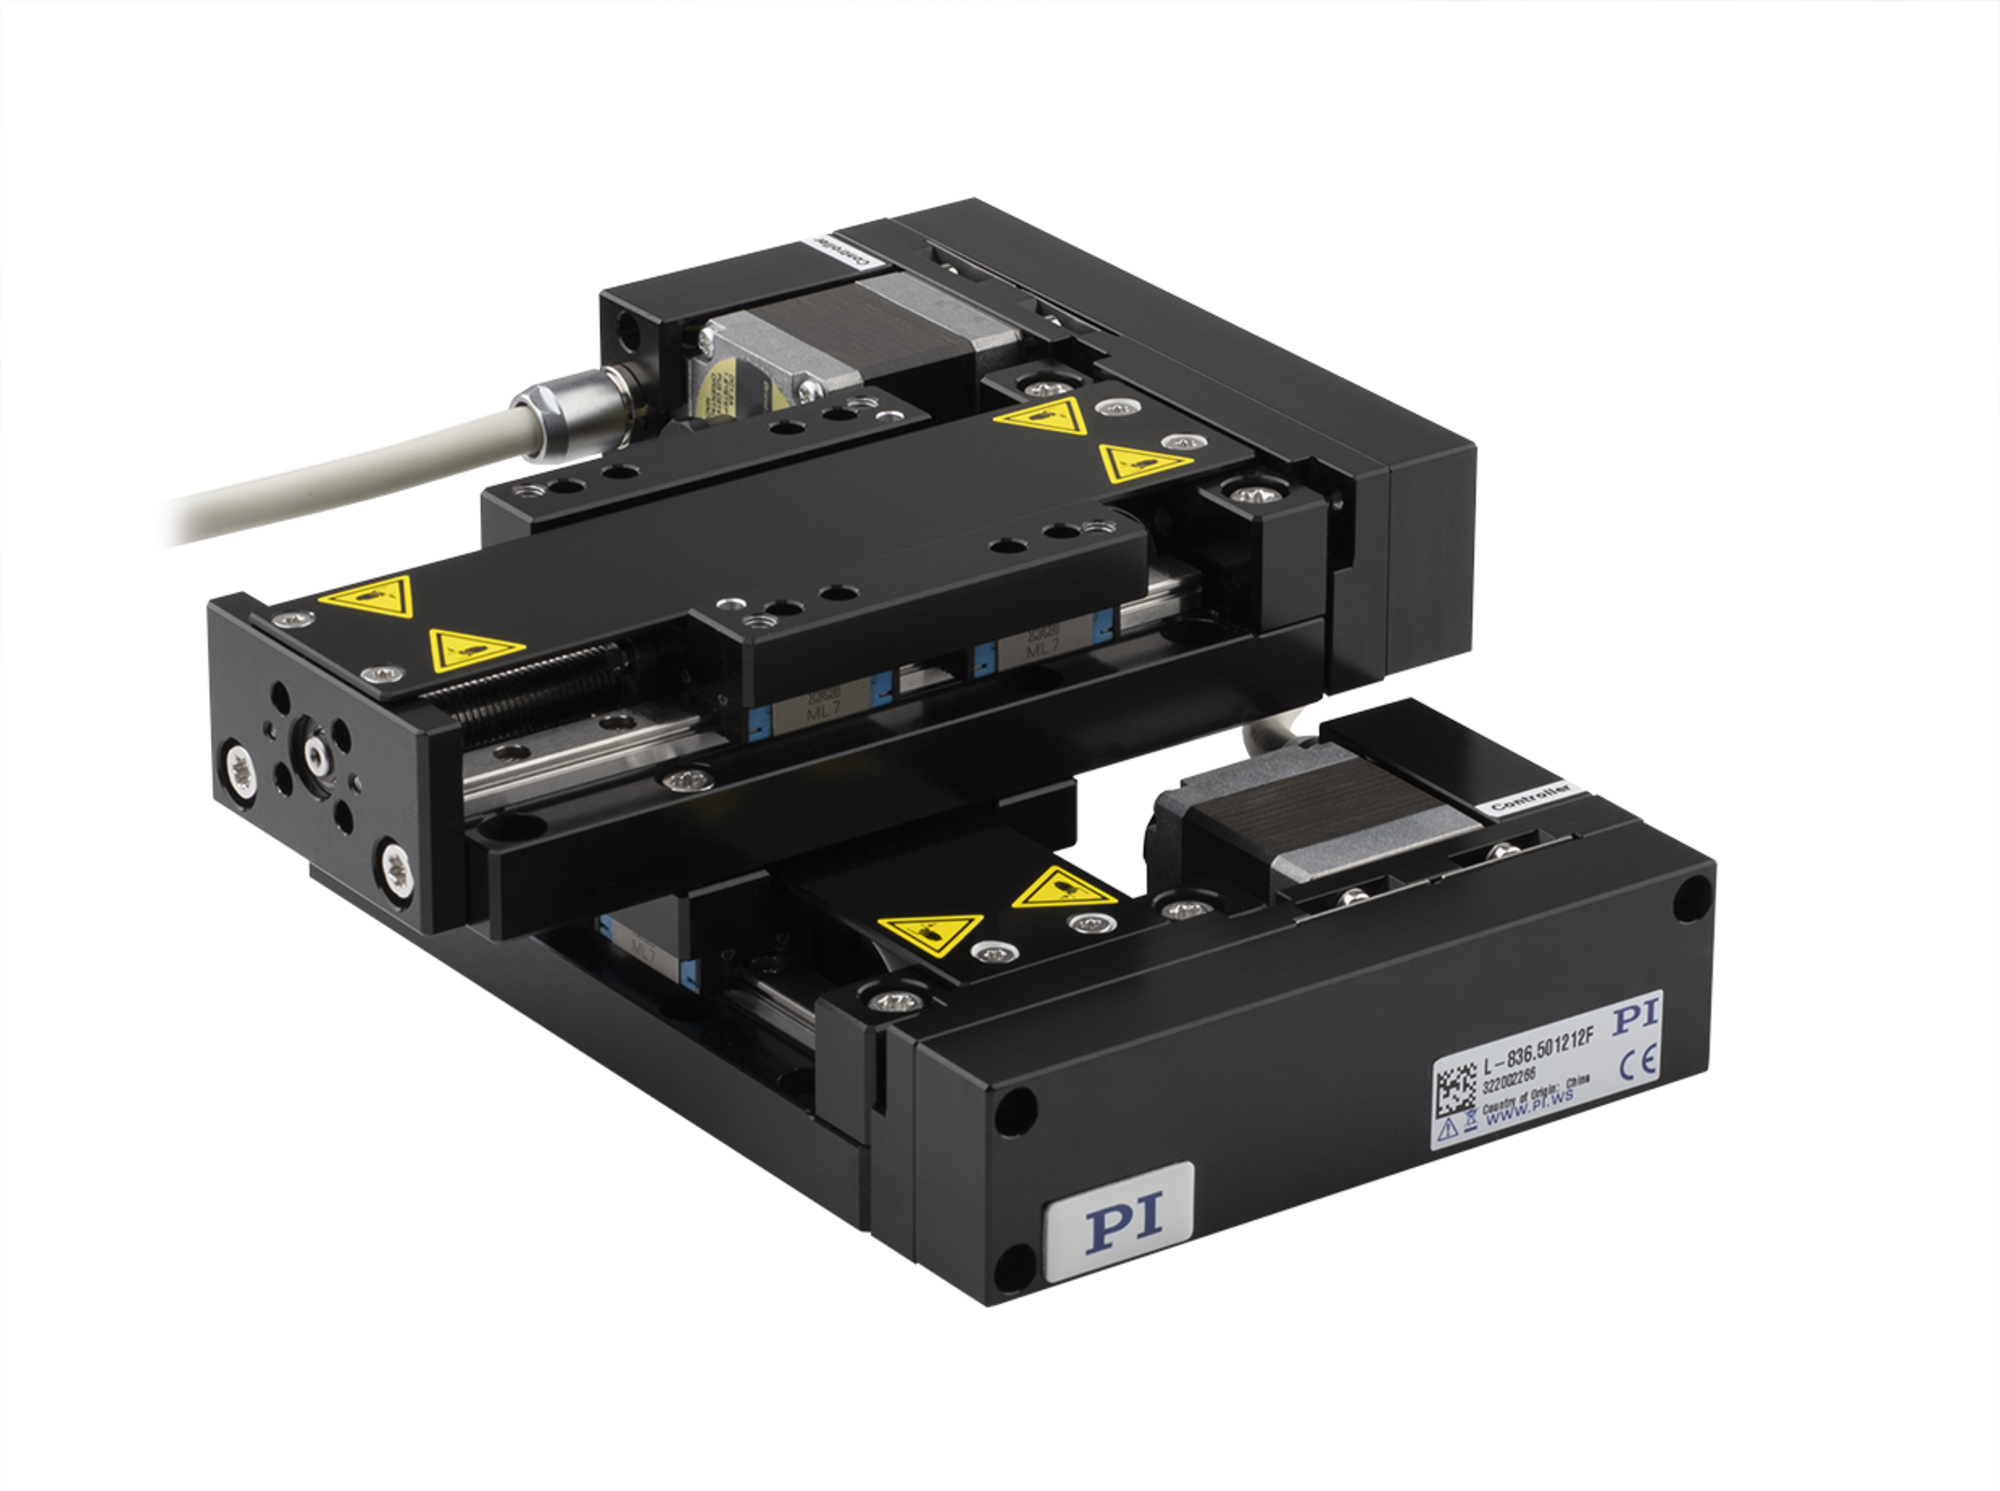
XY-Aufbau aus zwei L-836.501212FD Lineartischen


Die L-836 Lineartische mit Präzisions-Kugelumlaufspindel sind für Industrieanwendungen geeignet, die eine hohe Leistung bei kompakter Bauform erfordern. Eine hohe Leistung wird durch hochauflösende Schrittmotoren, präzise Kugelumlaufführungen und Präzisions-Linearencoder erreicht.
Anwendung und Use Cases
Lasermaterialbearbeitung
Prüftechnik
Elektronikfertigung
Fertigung optischer Kabel
Montage optischer Bauteile
Quantenphotonik
Siliziumphotonik
Innovative Fertigungstechnologien
Additive Herstellungsverfahren
Technologie
Wegweisende Bauweise
Durch optionale Features bietet L-836 einen passenden Tisch für die verschiedensten Anwendungsszenarien, die hohe Auflösung, hohe Wiederholgenauigkeit und hohe Geschwindigkeit bei kompakten Abmessungen verlangen. Die Foldback-Option erlaubt den Betrieb des Motors seitlich am Tisch, wodurch sich der Platzbedarf des Systems noch weiter verringert.
Schrittmotoren und digitale Linearencoder
Hochauflösende 2-Phasen-Motoren bieten eine Leistung, die mit der von 5-Phasen-Schrittmotoren vergleichbar ist, ohne dass dazu eine entsprechend teure Treiberelektronik benötigt wird. Tische mit längerem Stellweg erzielen noch höhere Geschwindigkeiten. Zusätzliche Linearencoder bieten hohe Wiederholgenauigkeit während des Betriebs.
Optionen
Digitaler, inkrementeller Linearencoder
Schrittmotor mit Foldback-Option zur Verringerung der Gesamtlänge
Optionales Zubehör: Montagewinkel L-836.APx
Bewegen | Toleranz | L-836.501200D | L-836.501200FD | L-836.501212D | L-836.501212FD |
|---|---|---|---|---|---|
Aktive Achsen |
| X | X | X | X |
Stellweg in X [mm] |
| 25 | 25 | 25 | 25 |
Beschleunigung in X, unbelastet [m/s2] | max. | 2 | 2 | 2 | 2 |
Maximale Geschwindigkeit in X, unbelastet [mm/s] |
| 40 | 40 | 40 | 40 |
Geradheitsabweichung in Y (Geradheit) [µm] | max. | ±2 | ±2 | ±2 | ±2 |
Geradheitsabweichung in Z (Ebenheit) [µm] | max. | ±2 | ±2 | ±2 | ±2 |
Winkelabweichung um Y (Nicken) [µrad] | max. | ±60 | ±60 | ±60 | ±60 |
Winkelabweichung um Z (Gieren) [µrad] | max. | ±60 | ±60 | ±60 | ±60 |
Positionieren | Toleranz | L-836.501200D | L-836.501200FD | L-836.501212D | L-836.501212FD |
|---|---|---|---|---|---|
Kleinste Schrittweite in X [µm] | max. | 0,3 | 0,4 | 0,24 | 0,24 |
Positioniergenauigkeit in X, unkalibriert [µm] | max. | ±6 | ±6 | ±6 | ±6 |
Bidirektionale Wiederholgenauigkeit in X [µm] | max. | 2 | 4 | 0,8 | 0,8 |
Referenzschalter |
| Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt |
Endschalter |
| Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN |
Integrierter Sensor |
| — | — | Inkrementeller Linearencoder | Inkrementeller Linearencoder |
Sensorsignal |
| — | — | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 |
Sensorsignalperiode [µm] |
| — | — | 80 | 80 |
Sensorauflösung [nm] 1) |
| — | — | 80 | 80 |
Antriebseigenschaften | Toleranz | L-836.501200D | L-836.501200FD | L-836.501212D | L-836.501212FD |
|---|---|---|---|---|---|
Antriebstyp |
| 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor |
Betriebsspannung [V] |
| 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 |
Nennstrom, effektiv [A] | typ. | 1,5 | 1,5 | 1,5 | 1,5 |
Maximale Leistungsaufnahme [W] |
| 7 | 7 | 8 | 8 |
Motorauflösung [Vollschritte/U] |
| 200 | 200 | 200 | 200 |
Antriebskraft in X [N] | typ. | 75 | 75 | 75 | 75 |
Widerstand Phase-Phase [Ω] 2) | typ. | 1,18 | 1,18 | 1,18 | 1,18 |
Induktivität Phase-Phase [mH] |
| 0,96 | 0,96 | 0,96 | 0,96 |
Mechanische Eigenschaften | Toleranz | L-836.501200D | L-836.501200FD | L-836.501212D | L-836.501212FD |
|---|---|---|---|---|---|
Zulässige Druckkraft in Y [N] | max. | 50 | 50 | 50 | 50 |
Zulässige Druckkraft in Z [N] | max. | 150 | 150 | 150 | 150 |
Zulässiges Moment in θX [Nm] | max. | 15 | 15 | 15 | 15 |
Zulässiges Moment in θY [Nm] | max. | 15 | 15 | 15 | 15 |
Zulässiges Moment in θZ [Nm] | max. | 10 | 10 | 10 | 10 |
Haltekraft in X, passiv [N] |
| — | — | — | — |
Bewegte Masse in X, unbelastet [g] |
| 130 | 130 | 140 | 140 |
Spindeltyp |
| Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel |
Spindelsteigung [mm] |
| 1 | 1 | 1 | 1 |
Führung |
| Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung |
Gesamtmasse [g] |
| 710 | 770 | 720 | 780 |
Material |
| Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl |
Haltebremse |
| — | — | — | — |
Anschlüsse und Umgebung | L-836.501200D | L-836.501200FD | L-836.501212D | L-836.501212FD |
|---|---|---|---|---|
Betriebstemperaturbereich [°C] | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 |
Anschluss | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) |
Empfohlene Controller/Treiber | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller |
Bewegen | Toleranz | L-836.511200D | L-836.511200FD | L-836.511212D | L-836.511212FD |
|---|---|---|---|---|---|
Aktive Achsen |
| X | X | X | X |
Stellweg in X [mm] |
| 50 | 50 | 50 | 50 |
Beschleunigung in X, unbelastet [m/s2] | max. | 2 | 2 | 2 | 2 |
Maximale Geschwindigkeit in X, unbelastet [mm/s] |
| 40 | 40 | 40 | 40 |
Geradheitsabweichung in Y (Geradheit) [µm] | max. | ±2 | ±2 | ±2 | ±2 |
Geradheitsabweichung in Z (Ebenheit) [µm] | max. | ±2 | ±2 | ±2 | ±2 |
Winkelabweichung um Y (Nicken) [µrad] | max. | ±100 | ±100 | ±100 | ±100 |
Winkelabweichung um Z (Gieren) [µrad] | max. | ±100 | ±100 | ±100 | ±100 |
Positionieren | Toleranz | L-836.511200D | L-836.511200FD | L-836.511212D | L-836.511212FD |
|---|---|---|---|---|---|
Kleinste Schrittweite in X [µm] | max. | 0,3 | 0,4 | 0,24 | 0,24 |
Positioniergenauigkeit in X, unkalibriert [µm] | max. | ±13 | ±13 | ±13 | ±13 |
Bidirektionale Wiederholgenauigkeit in X [µm] | max. | 2 | 4 | 0,8 | 0,8 |
Referenzschalter |
| Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt |
Endschalter |
| Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN |
Integrierter Sensor |
| — | — | Inkrementeller Linearencoder | Inkrementeller Linearencoder |
Sensorsignal |
| — | — | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 |
Sensorsignalperiode [µm] |
| — | — | 80 | 80 |
Sensorauflösung [nm] 1) |
| — | — | 80 | 80 |
Antriebseigenschaften | Toleranz | L-836.511200D | L-836.511200FD | L-836.511212D | L-836.511212FD |
|---|---|---|---|---|---|
Antriebstyp |
| 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor |
Betriebsspannung [V] |
| 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 |
Nennstrom, effektiv [A] | typ. | 1,5 | 1,5 | 1,5 | 1,5 |
Maximale Leistungsaufnahme [W] |
| 7 | 7 | 8 | 8 |
Motorauflösung [Vollschritte/U] |
| 200 | 200 | 200 | 200 |
Antriebskraft in X [N] | typ. | 75 | 75 | 75 | 75 |
Widerstand Phase-Phase [Ω] 2) | typ. | 1,18 | 1,18 | 1,18 | 1,18 |
Induktivität Phase-Phase [mH] |
| 0,96 | 0,96 | 0,96 | 0,96 |
Mechanische Eigenschaften | Toleranz | L-836.511200D | L-836.511200FD | L-836.511212D | L-836.511212FD |
|---|---|---|---|---|---|
Zulässige Druckkraft in Y [N] | max. | 50 | 50 | 50 | 50 |
Zulässige Druckkraft in Z [N] | max. | 150 | 150 | 150 | 150 |
Zulässiges Moment in θX [Nm] | max. | 15 | 15 | 15 | 15 |
Zulässiges Moment in θY [Nm] | max. | 15 | 15 | 15 | 15 |
Zulässiges Moment in θZ [Nm] | max. | 10 | 10 | 10 | 10 |
Haltekraft in X, passiv [N] |
| — | — | — | — |
Bewegte Masse in X, unbelastet [g] |
| 130 | 130 | 140 | 140 |
Spindeltyp |
| Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel |
Spindelsteigung [mm] |
| 1 | 1 | 1 | 1 |
Führung |
| Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung |
Gesamtmasse [g] |
| 770 | 830 | 780 | 840 |
Material |
| Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl |
Haltebremse |
| — | — | — | — |
Anschlüsse und Umgebung | L-836.511200D | L-836.511200FD | L-836.511212D | L-836.511212FD |
|---|---|---|---|---|
Betriebstemperaturbereich [°C] | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 |
Anschluss | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) |
Empfohlene Controller/Treiber | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller |
Bewegen | Toleranz | L-836.521200D | L-836.521200FD | L-836.521212D | L-836.521212FD |
|---|---|---|---|---|---|
Aktive Achsen |
| X | X | X | X |
Stellweg in X [mm] |
| 75 | 75 | 75 | 75 |
Beschleunigung in X, unbelastet [m/s2] | max. | 2 | 2 | 2 | 2 |
Maximale Geschwindigkeit in X, unbelastet [mm/s] |
| 40 | 40 | 40 | 40 |
Geradheitsabweichung in Y (Geradheit) [µm] | max. | ±2 | ±2 | ±2 | ±2 |
Geradheitsabweichung in Z (Ebenheit) [µm] | max. | ±2 | ±2 | ±2 | ±2 |
Winkelabweichung um Y (Nicken) [µrad] | max. | ±120 | ±120 | ±120 | ±120 |
Winkelabweichung um Z (Gieren) [µrad] | max. | ±120 | ±120 | ±120 | ±120 |
Positionieren | Toleranz | L-836.521200D | L-836.521200FD | L-836.521212D | L-836.521212FD |
|---|---|---|---|---|---|
Kleinste Schrittweite in X [µm] | max. | 0,3 | 0,4 | 0,24 | 0,24 |
Positioniergenauigkeit in X, unkalibriert [µm] | max. | ±20 | ±20 | ±20 | ±20 |
Bidirektionale Wiederholgenauigkeit in X [µm] | max. | 2 | 4 | 0,8 | 0,8 |
Referenzschalter |
| Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt |
Endschalter |
| Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN |
Integrierter Sensor |
| — | — | Inkrementeller Linearencoder | Inkrementeller Linearencoder |
Sensorsignal |
| — | — | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 |
Sensorsignalperiode [µm] |
| — | — | 80 | 80 |
Sensorauflösung [nm] 1) |
| — | — | 80 | 80 |
Antriebseigenschaften | Toleranz | L-836.521200D | L-836.521200FD | L-836.521212D | L-836.521212FD |
|---|---|---|---|---|---|
Antriebstyp |
| 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor |
Betriebsspannung [V] |
| 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 |
Nennstrom, effektiv [A] | typ. | 1,5 | 1,5 | 1,5 | 1,5 |
Maximale Leistungsaufnahme [W] |
| 7 | 7 | 8 | 8 |
Motorauflösung [Vollschritte/U] |
| 200 | 200 | 200 | 200 |
Antriebskraft in X [N] | typ. | 75 | 75 | 75 | 75 |
Widerstand Phase-Phase [Ω] 2) | typ. | 1,18 | 1,18 | 1,18 | 1,18 |
Induktivität Phase-Phase [mH] |
| 0,96 | 0,96 | 0,96 | 0,96 |
Mechanische Eigenschaften | Toleranz | L-836.521200D | L-836.521200FD | L-836.521212D | L-836.521212FD |
|---|---|---|---|---|---|
Zulässige Druckkraft in Y [N] | max. | 50 | 50 | 50 | 50 |
Zulässige Druckkraft in Z [N] | max. | 150 | 150 | 150 | 150 |
Zulässiges Moment in θX [Nm] | max. | 15 | 15 | 15 | 15 |
Zulässiges Moment in θY [Nm] | max. | 15 | 15 | 15 | 15 |
Zulässiges Moment in θZ [Nm] | max. | 10 | 10 | 10 | 10 |
Haltekraft in X, passiv [N] |
| — | — | — | — |
Bewegte Masse in X, unbelastet [g] |
| 130 | 130 | 140 | 140 |
Spindeltyp |
| Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel |
Spindelsteigung [mm] |
| 1 | 1 | 1 | 1 |
Führung |
| Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung |
Gesamtmasse [g] |
| 840 | 900 | 850 | 910 |
Material |
| Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl |
Haltebremse |
| — | — | — | — |
Anschlüsse und Umgebung | L-836.521200D | L-836.521200FD | L-836.521212D | L-836.521212FD |
|---|---|---|---|---|
Betriebstemperaturbereich [°C] | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 |
Anschluss | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) |
Empfohlene Controller/Treiber | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller |
Bewegen | Toleranz | L-836.531200D | L-836.531200FD | L-836.531200BD | L-836.531200BFD | L-836.531212D | L-836.531212FD | L-836.531212BD | L-836.531212BFD |
|---|---|---|---|---|---|---|---|---|---|
Aktive Achsen |
| X | X | X | X | X | X | X | X |
Stellweg in X [mm] |
| 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 |
Beschleunigung in X, unbelastet [m/s2] | max. | 4 | 4 | 4 | 4 | 4 | 4 | 4 | 4 |
Maximale Geschwindigkeit in X, unbelastet [mm/s] |
| 80 | 80 | 80 | 80 | 80 | 80 | 80 | 80 |
Geradheitsabweichung in Y (Geradheit) [µm] | max. | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 |
Geradheitsabweichung in Z (Ebenheit) [µm] | max. | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 |
Winkelabweichung um Y (Nicken) [µrad] | max. | ±180 | ±180 | ±180 | ±180 | ±180 | ±180 | ±180 | ±180 |
Winkelabweichung um Z (Gieren) [µrad] | max. | ±180 | ±180 | ±180 | ±180 | ±180 | ±180 | ±180 | ±180 |
Positionieren | Toleranz | L-836.531200D | L-836.531200FD | L-836.531200BD | L-836.531200BFD | L-836.531212D | L-836.531212FD | L-836.531212BD | L-836.531212BFD |
|---|---|---|---|---|---|---|---|---|---|
Kleinste Schrittweite in X [µm] | max. | 0,75 | 0,75 | 0,75 | 0,75 | 0,24 | 0,24 | 0,24 | 0,24 |
Positioniergenauigkeit in X, unkalibriert [µm] | max. | ±25 | ±25 | ±25 | ±25 | ±25 | ±25 | ±25 | ±25 |
Bidirektionale Wiederholgenauigkeit in X [µm] | max. | 4 | 6 | 4 | 6 | 0,8 | 0,8 | 0,8 | 0,8 |
Referenzschalter |
| Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt |
Endschalter |
| Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN |
Integrierter Sensor |
| — | — | — | — | Inkrementeller Linearencoder | Inkrementeller Linearencoder | Inkrementeller Linearencoder | Inkrementeller Linearencoder |
Sensorsignal |
| — | — | — | — | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 |
Sensorsignalperiode [µm] |
| — | — | — | — | 80 | 80 | 80 | 80 |
Sensorauflösung [nm] 1) |
| — | — | — | — | 80 | 80 | 80 | 80 |
Antriebseigenschaften | Toleranz | L-836.531200D | L-836.531200FD | L-836.531200BD | L-836.531200BFD | L-836.531212D | L-836.531212FD | L-836.531212BD | L-836.531212BFD |
|---|---|---|---|---|---|---|---|---|---|
Antriebstyp |
| 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor |
Betriebsspannung [V] |
| 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 |
Nennstrom, effektiv [A] | typ. | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 |
Maximale Leistungsaufnahme [W] |
| 7 | 7 | 7 | 7 | 8 | 8 | 8 | 8 |
Motorauflösung [Vollschritte/U] |
| 200 | 200 | 200 | 200 | 200 | 200 | 200 | 200 |
Antriebskraft in X [N] | typ. | 75 | 75 | 75 | 75 | 75 | 75 | 75 | 75 |
Widerstand Phase-Phase [Ω] 2) | typ. | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 |
Induktivität Phase-Phase [mH] |
| 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 |
Mechanische Eigenschaften | Toleranz | L-836.531200D | L-836.531200FD | L-836.531200BD | L-836.531200BFD | L-836.531212D | L-836.531212FD | L-836.531212BD | L-836.531212BFD |
|---|---|---|---|---|---|---|---|---|---|
Zulässige Druckkraft in Y [N] | max. | 50 | 50 | 50 | 50 | 50 | 50 | 50 | 50 |
Zulässige Druckkraft in Z [N] | max. | 150 | 150 | 150 | 150 | 150 | 150 | 150 | 150 |
Zulässiges Moment in θX [Nm] | max. | 15 | 15 | 15 | 15 | 15 | 15 | 15 | 15 |
Zulässiges Moment in θY [Nm] | max. | 15 | 15 | 15 | 15 | 15 | 15 | 15 | 15 |
Zulässiges Moment in θZ [Nm] | max. | 10 | 10 | 10 | 10 | 10 | 10 | 10 | 10 |
Haltekraft in X, passiv [N] |
| — | — | 300 | 300 | — | — | 300 | 300 |
Bewegte Masse in X, unbelastet [g] |
| 130 | 130 | 130 | 130 | 140 | 140 | 140 | 140 |
Spindeltyp |
| Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel |
Spindelsteigung [mm] |
| 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 |
Führung |
| Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung |
Gesamtmasse [g] |
| 900 | 960 | 960 | 1010 | 910 | 970 | 970 | 1020 |
Material |
| Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl |
Haltebremse |
| — | — | Elektromagnetische Sicherheitsbremse | Elektromagnetische Sicherheitsbremse | — | — | Elektromagnetische Sicherheitsbremse | Elektromagnetische Sicherheitsbremse |
Anschlüsse und Umgebung | L-836.531200D | L-836.531200FD | L-836.531200BD | L-836.531200BFD | L-836.531212D | L-836.531212FD | L-836.531212BD | L-836.531212BFD |
|---|---|---|---|---|---|---|---|---|
Betriebstemperaturbereich [°C] | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 |
Anschluss | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) |
Empfohlene Controller/Treiber | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller |
Bewegen | Toleranz | L-836.541200D | L-836.541200FD | L-836.541200BD | L-836.541200BFD | L-836.541212D | L-836.541212FD | L-836.541212BD | L-836.541212BFD |
|---|---|---|---|---|---|---|---|---|---|
Aktive Achsen |
| X | X | X | X | X | X | X | X |
Stellweg in X [mm] |
| 150 | 150 | 150 | 150 | 150 | 150 | 150 | 150 |
Beschleunigung in X, unbelastet [m/s2] | max. | 4 | 4 | 4 | 4 | 4 | 4 | 4 | 4 |
Maximale Geschwindigkeit in X, unbelastet [mm/s] |
| 80 | 80 | 80 | 80 | 80 | 80 | 80 | 80 |
Geradheitsabweichung in Y (Geradheit) [µm] | max. | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 |
Geradheitsabweichung in Z (Ebenheit) [µm] | max. | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 |
Winkelabweichung um Y (Nicken) [µrad] | max. | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 |
Winkelabweichung um Z (Gieren) [µrad] | max. | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 |
Positionieren | Toleranz | L-836.541200D | L-836.541200FD | L-836.541200BD | L-836.541200BFD | L-836.541212D | L-836.541212FD | L-836.541212BD | L-836.541212BFD |
|---|---|---|---|---|---|---|---|---|---|
Kleinste Schrittweite in X [µm] | max. | 0,75 | 0,75 | 0,75 | 0,75 | 0,24 | 0,24 | 0,24 | 0,24 |
Positioniergenauigkeit in X, unkalibriert [µm] | max. | ±32 | ±32 | ±32 | ±32 | ±32 | ±32 | ±32 | ±32 |
Bidirektionale Wiederholgenauigkeit in X [µm] | max. | 4 | 6 | 4 | 6 | 0,8 | 0,8 | 0,8 | 0,8 |
Referenzschalter |
| Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt |
Endschalter |
| Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN |
Integrierter Sensor |
| — | — | — | — | Inkrementeller Linearencoder | Inkrementeller Linearencoder | Inkrementeller Linearencoder | Inkrementeller Linearencoder |
Sensorsignal |
| — | — | — | — | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 |
Sensorsignalperiode [µm] |
| — | — | — | — | 80 | 80 | 80 | 80 |
Sensorauflösung [nm] 1) |
| — | — | — | — | 80 | 80 | 80 | 80 |
Antriebseigenschaften | Toleranz | L-836.541200D | L-836.541200FD | L-836.541200BD | L-836.541200BFD | L-836.541212D | L-836.541212FD | L-836.541212BD | L-836.541212BFD |
|---|---|---|---|---|---|---|---|---|---|
Antriebstyp |
| 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor |
Betriebsspannung [V] |
| 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 |
Nennstrom, effektiv [A] | typ. | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 |
Maximale Leistungsaufnahme [W] |
| 7 | 7 | 7 | 7 | 8 | 8 | 8 | 8 |
Motorauflösung [Vollschritte/U] |
| 200 | 200 | 200 | 200 | 200 | 200 | 200 | 200 |
Antriebskraft in X [N] | typ. | 75 | 75 | 75 | 75 | 75 | 75 | 75 | 75 |
Widerstand Phase-Phase [Ω] 2) | typ. | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 |
Induktivität Phase-Phase [mH] |
| 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 |
Mechanische Eigenschaften | Toleranz | L-836.541200D | L-836.541200FD | L-836.541200BD | L-836.541200BFD | L-836.541212D | L-836.541212FD | L-836.541212BD | L-836.541212BFD |
|---|---|---|---|---|---|---|---|---|---|
Zulässige Druckkraft in Y [N] | max. | 50 | 50 | 50 | 50 | 50 | 50 | 50 | 50 |
Zulässige Druckkraft in Z [N] | max. | 150 | 150 | 150 | 150 | 150 | 150 | 150 | 150 |
Zulässiges Moment in θX [Nm] | max. | 15 | 15 | 15 | 15 | 15 | 15 | 15 | 15 |
Zulässiges Moment in θY [Nm] | max. | 15 | 15 | 15 | 15 | 15 | 15 | 15 | 15 |
Zulässiges Moment in θZ [Nm] | max. | 10 | 10 | 10 | 10 | 10 | 10 | 10 | 10 |
Haltekraft in X, passiv [N] |
| — | — | 300 | 300 | — | — | 300 | 300 |
Bewegte Masse in X, unbelastet [g] |
| 130 | 130 | 130 | 130 | 140 | 140 | 140 | 140 |
Spindeltyp |
| Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel |
Spindelsteigung [mm] |
| 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 |
Führung |
| Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung |
Gesamtmasse [g] |
| 1020 | 1080 | 1080 | 1130 | 1030 | 1090 | 1090 | 1140 |
Material |
| Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl |
Haltebremse |
| — | — | Elektromagnetische Sicherheitsbremse | Elektromagnetische Sicherheitsbremse | — | — | Elektromagnetische Sicherheitsbremse | Elektromagnetische Sicherheitsbremse |
Anschlüsse und Umgebung | L-836.541200D | L-836.541200FD | L-836.541200BD | L-836.541200BFD | L-836.541212D | L-836.541212FD | L-836.541212BD | L-836.541212BFD |
|---|---|---|---|---|---|---|---|---|
Betriebstemperaturbereich [°C] | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 |
Anschluss | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) |
Empfohlene Controller/Treiber | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller |
Bewegen | Toleranz | L-836.551200D | L-836.551200FD | L-836.551200BD | L-836.551200BFD | L-836.551212D | L-836.551212FD | L-836.551212BD | L-836.551212BFD |
|---|---|---|---|---|---|---|---|---|---|
Aktive Achsen |
| X | X | X | X | X | X | X | X |
Stellweg in X [mm] |
| 200 | 200 | 200 | 200 | 200 | 200 | 200 | 200 |
Beschleunigung in X, unbelastet [m/s2] | max. | 4 | 4 | 4 | 4 | 4 | 4 | 4 | 4 |
Maximale Geschwindigkeit in X, unbelastet [mm/s] |
| 80 | 80 | 80 | 80 | 80 | 80 | 80 | 80 |
Geradheitsabweichung in Y (Geradheit) [µm] | max. | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 |
Geradheitsabweichung in Z (Ebenheit) [µm] | max. | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 | ±3 |
Winkelabweichung um Y (Nicken) [µrad] | max. | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 |
Winkelabweichung um Z (Gieren) [µrad] | max. | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 | ±200 |
Positionieren | Toleranz | L-836.551200D | L-836.551200FD | L-836.551200BD | L-836.551200BFD | L-836.551212D | L-836.551212FD | L-836.551212BD | L-836.551212BFD |
|---|---|---|---|---|---|---|---|---|---|
Kleinste Schrittweite in X [µm] | max. | 0,75 | 0,75 | 0,75 | 0,75 | 0,24 | 0,24 | 0,24 | 0,24 |
Positioniergenauigkeit in X, unkalibriert [µm] | max. | ±50 | ±50 | ±50 | ±50 | ±50 | ±50 | ±50 | ±50 |
Bidirektionale Wiederholgenauigkeit in X [µm] | max. | 4 | 6 | 4 | 6 | 0,8 | 0,8 | 0,8 | 0,8 |
Referenzschalter |
| Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt | Hall-Effekt |
Endschalter |
| Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN | Hall-Effekt, Öffner, 5 V, NPN |
Integrierter Sensor |
| — | — | — | — | Inkrementeller Linearencoder | Inkrementeller Linearencoder | Inkrementeller Linearencoder | Inkrementeller Linearencoder |
Sensorsignal |
| — | — | — | — | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 | A/B-Quadratur, RS-422 |
Sensorsignalperiode [µm] |
| — | — | — | — | 80 | 80 | 80 | 80 |
Sensorauflösung [nm] 1) |
| — | — | — | — | 80 | 80 | 80 | 80 |
Antriebseigenschaften | Toleranz | L-836.551200D | L-836.551200FD | L-836.551200BD | L-836.551200BFD | L-836.551212D | L-836.551212FD | L-836.551212BD | L-836.551212BFD |
|---|---|---|---|---|---|---|---|---|---|
Antriebstyp |
| 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor | 2-Phasen-Schrittmotor |
Betriebsspannung [V] |
| 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 | 24 bis 48 |
Nennstrom, effektiv [A] | typ. | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 | 1,5 |
Maximale Leistungsaufnahme [W] |
| 7 | 7 | 7 | 7 | 8 | 8 | 8 | 8 |
Motorauflösung [Vollschritte/U] |
| 200 | 200 | 200 | 200 | 200 | 200 | 200 | 200 |
Antriebskraft in X [N] | typ. | 75 | 75 | 75 | 75 | 75 | 75 | 75 | 75 |
Widerstand Phase-Phase [Ω] 2) | typ. | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 | 1,18 |
Induktivität Phase-Phase [mH] |
| 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 | 0,96 |
Mechanische Eigenschaften | Toleranz | L-836.551200D | L-836.551200FD | L-836.551200BD | L-836.551200BFD | L-836.551212D | L-836.551212FD | L-836.551212BD | L-836.551212BFD |
|---|---|---|---|---|---|---|---|---|---|
Zulässige Druckkraft in Y [N] | max. | 50 | 50 | 50 | 50 | 50 | 50 | 50 | 50 |
Zulässige Druckkraft in Z [N] | max. | 150 | 150 | 150 | 150 | 150 | 150 | 150 | 150 |
Zulässiges Moment in θX [Nm] | max. | 15 | 15 | 15 | 15 | 15 | 15 | 15 | 15 |
Zulässiges Moment in θY [Nm] | max. | 15 | 15 | 15 | 15 | 15 | 15 | 15 | 15 |
Zulässiges Moment in θZ [Nm] | max. | 10 | 10 | 10 | 10 | 10 | 10 | 10 | 10 |
Haltekraft in X, passiv [N] |
| — | — | 300 | 300 | — | — | 300 | 300 |
Bewegte Masse in X, unbelastet [g] |
| 130 | 130 | 130 | 130 | 140 | 140 | 140 | 140 |
Spindeltyp |
| Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel | Kugelumlaufspindel |
Spindelsteigung [mm] |
| 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 |
Führung |
| Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung | Kugelumlaufführung |
Gesamtmasse [g] |
| 1150 | 1210 | 1210 | 1260 | 1160 | 1220 | 1220 | 1270 |
Material |
| Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl | Aluminium, schwarz eloxiert; Edelstahl |
Haltebremse |
| — | — | Elektromagnetische Sicherheitsbremse | Elektromagnetische Sicherheitsbremse | — | — | Elektromagnetische Sicherheitsbremse | Elektromagnetische Sicherheitsbremse |
Anschlüsse und Umgebung | L-836.551200D | L-836.551200FD | L-836.551200BD | L-836.551200BFD | L-836.551212D | L-836.551212FD | L-836.551212BD | L-836.551212BFD |
|---|---|---|---|---|---|---|---|---|
Betriebstemperaturbereich [°C] | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 | 5 bis 40 |
Anschluss | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) | HD D-Sub 26 (m) |
Empfohlene Controller/Treiber | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | C-663 G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller | G-901 G-910 Modularer ACS-Controller |
1) 250-fach interpoliert
2) Toleranz: +/- 10 %
Technische Daten werden bei PI bei 22 ±3 °C spezifiziert. Die angegebenen Werte gelten im unbelasteten Zustand, wenn nicht anders angegeben. Teilweise sind Eigenschaften voneinander abhängig. Die Angabe "typ." kennzeichnet einen statistischen Mittelwert für eine Eigenschaft; sie gibt keinen garantierten Wert für jedes ausgelieferte Produkt an. Bei der Ausgangsprüfung eines Produkts werden nicht alle, sondern nur ausgewählte Eigenschaften geprüft. Beachten Sie, dass sich einige Produkteigenschaften mit zunehmender Betriebsdauer verschlechtern können.
L-836 Lineartisch mit Schrittmotor
Fordern Sie ein unverbindliches Angebot über gewünschte Stückzahlen, Preise und Lieferzeiten an oder beschreiben Sie Ihre gewünschte Modifikation.
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 25 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 25 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 50 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 50 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 75 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 75 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 100 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 100 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 100 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; elektromagnetische Sicherheitsbremse
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 100 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; elektromagnetische Sicherheitsbremse; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 150 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 150 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 150 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; elektromagnetische Sicherheitsbremse
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 150 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; elektromagnetische Sicherheitsbremse; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 200 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 200 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 200 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; elektromagnetische Sicherheitsbremse
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 200 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; elektromagnetische Sicherheitsbremse; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 25 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 25 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 50 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 50 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 75 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 75 mm Stellweg; 150 N Belastbarkeit; 40 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 100 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 100 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 100 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; elektromagnetische Sicherheitsbremse
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 100 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; elektromagnetische Sicherheitsbremse; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 150 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 150 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 150 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; elektromagnetische Sicherheitsbremse
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 150 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; elektromagnetische Sicherheitsbremse; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 200 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 200 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; gefalteter Antriebsstrang
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 200 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; elektromagnetische Sicherheitsbremse
Stapelbarer, hochkompakter, universeller Lineartisch; 2-Phasen-Schrittmotor; 200 mm Stellweg; 150 N Belastbarkeit; 80 mm/s maximale Geschwindigkeit; Kugelumlaufspindel; inkrementeller Linearencoder, 80 μm Sensorsignalperiode, A/B-Quadratur, RS-422; elektromagnetische Sicherheitsbremse; gefalteter Antriebsstrang
Montagewinkel zur vertikalen Montage von L-836 Tischen mit 25 mm Stellweg; Aluminiumlegierung, eloxiert; 135 mm Länge; inkl. Montagezubehör
Montagewinkel zur vertikalen Montage von L-836 Tischen mit 50 mm, 75 mm und 100 mm Stellweg; Aluminiumlegierung, eloxiert; 197,5 mm Länge; inkl. Montagezubehör
 Auf ANGEBOT / BESTELLUNG klicken
 Variante zur Anfrageliste hinzufügen
 Anfrageformular ausfüllen
 Preisanfrage an PI senden
 Wir werden Sie in Kürze kontaktieren
Erhalten Sie innerhalb kürzester Zeit per E-Mail oder Telefon eine Rückmeldung zu Ihren Fragen von einem PI Vertriebsingenieur.

Ausrichtung ist der wichtigste Kostenfaktor für Durchsatz und Produktionskosten bei Prüfung, Aufbau und Verbindung von photonischen Bauteilen. Maximale Leistung erfordert die optimale Kombination aus Genauigkeit, Geschwindigkeit und intelligenter Automatisierung.

Optische Kommunikation bietet immense Übertragungskapazitäten bei geringem Energiebedarf und ist daher die treibende Kraft hinter Kommunikationsnetzwerken. Optische Komponenten auf Siliziumwafern und anderen Substraten zu platzieren und die optischen Verbindungen herzustellen, sind in der Produktion und Qualitätssicherung von siliziumphotonischen Komponenten und photonisch integrierten Schaltungen...