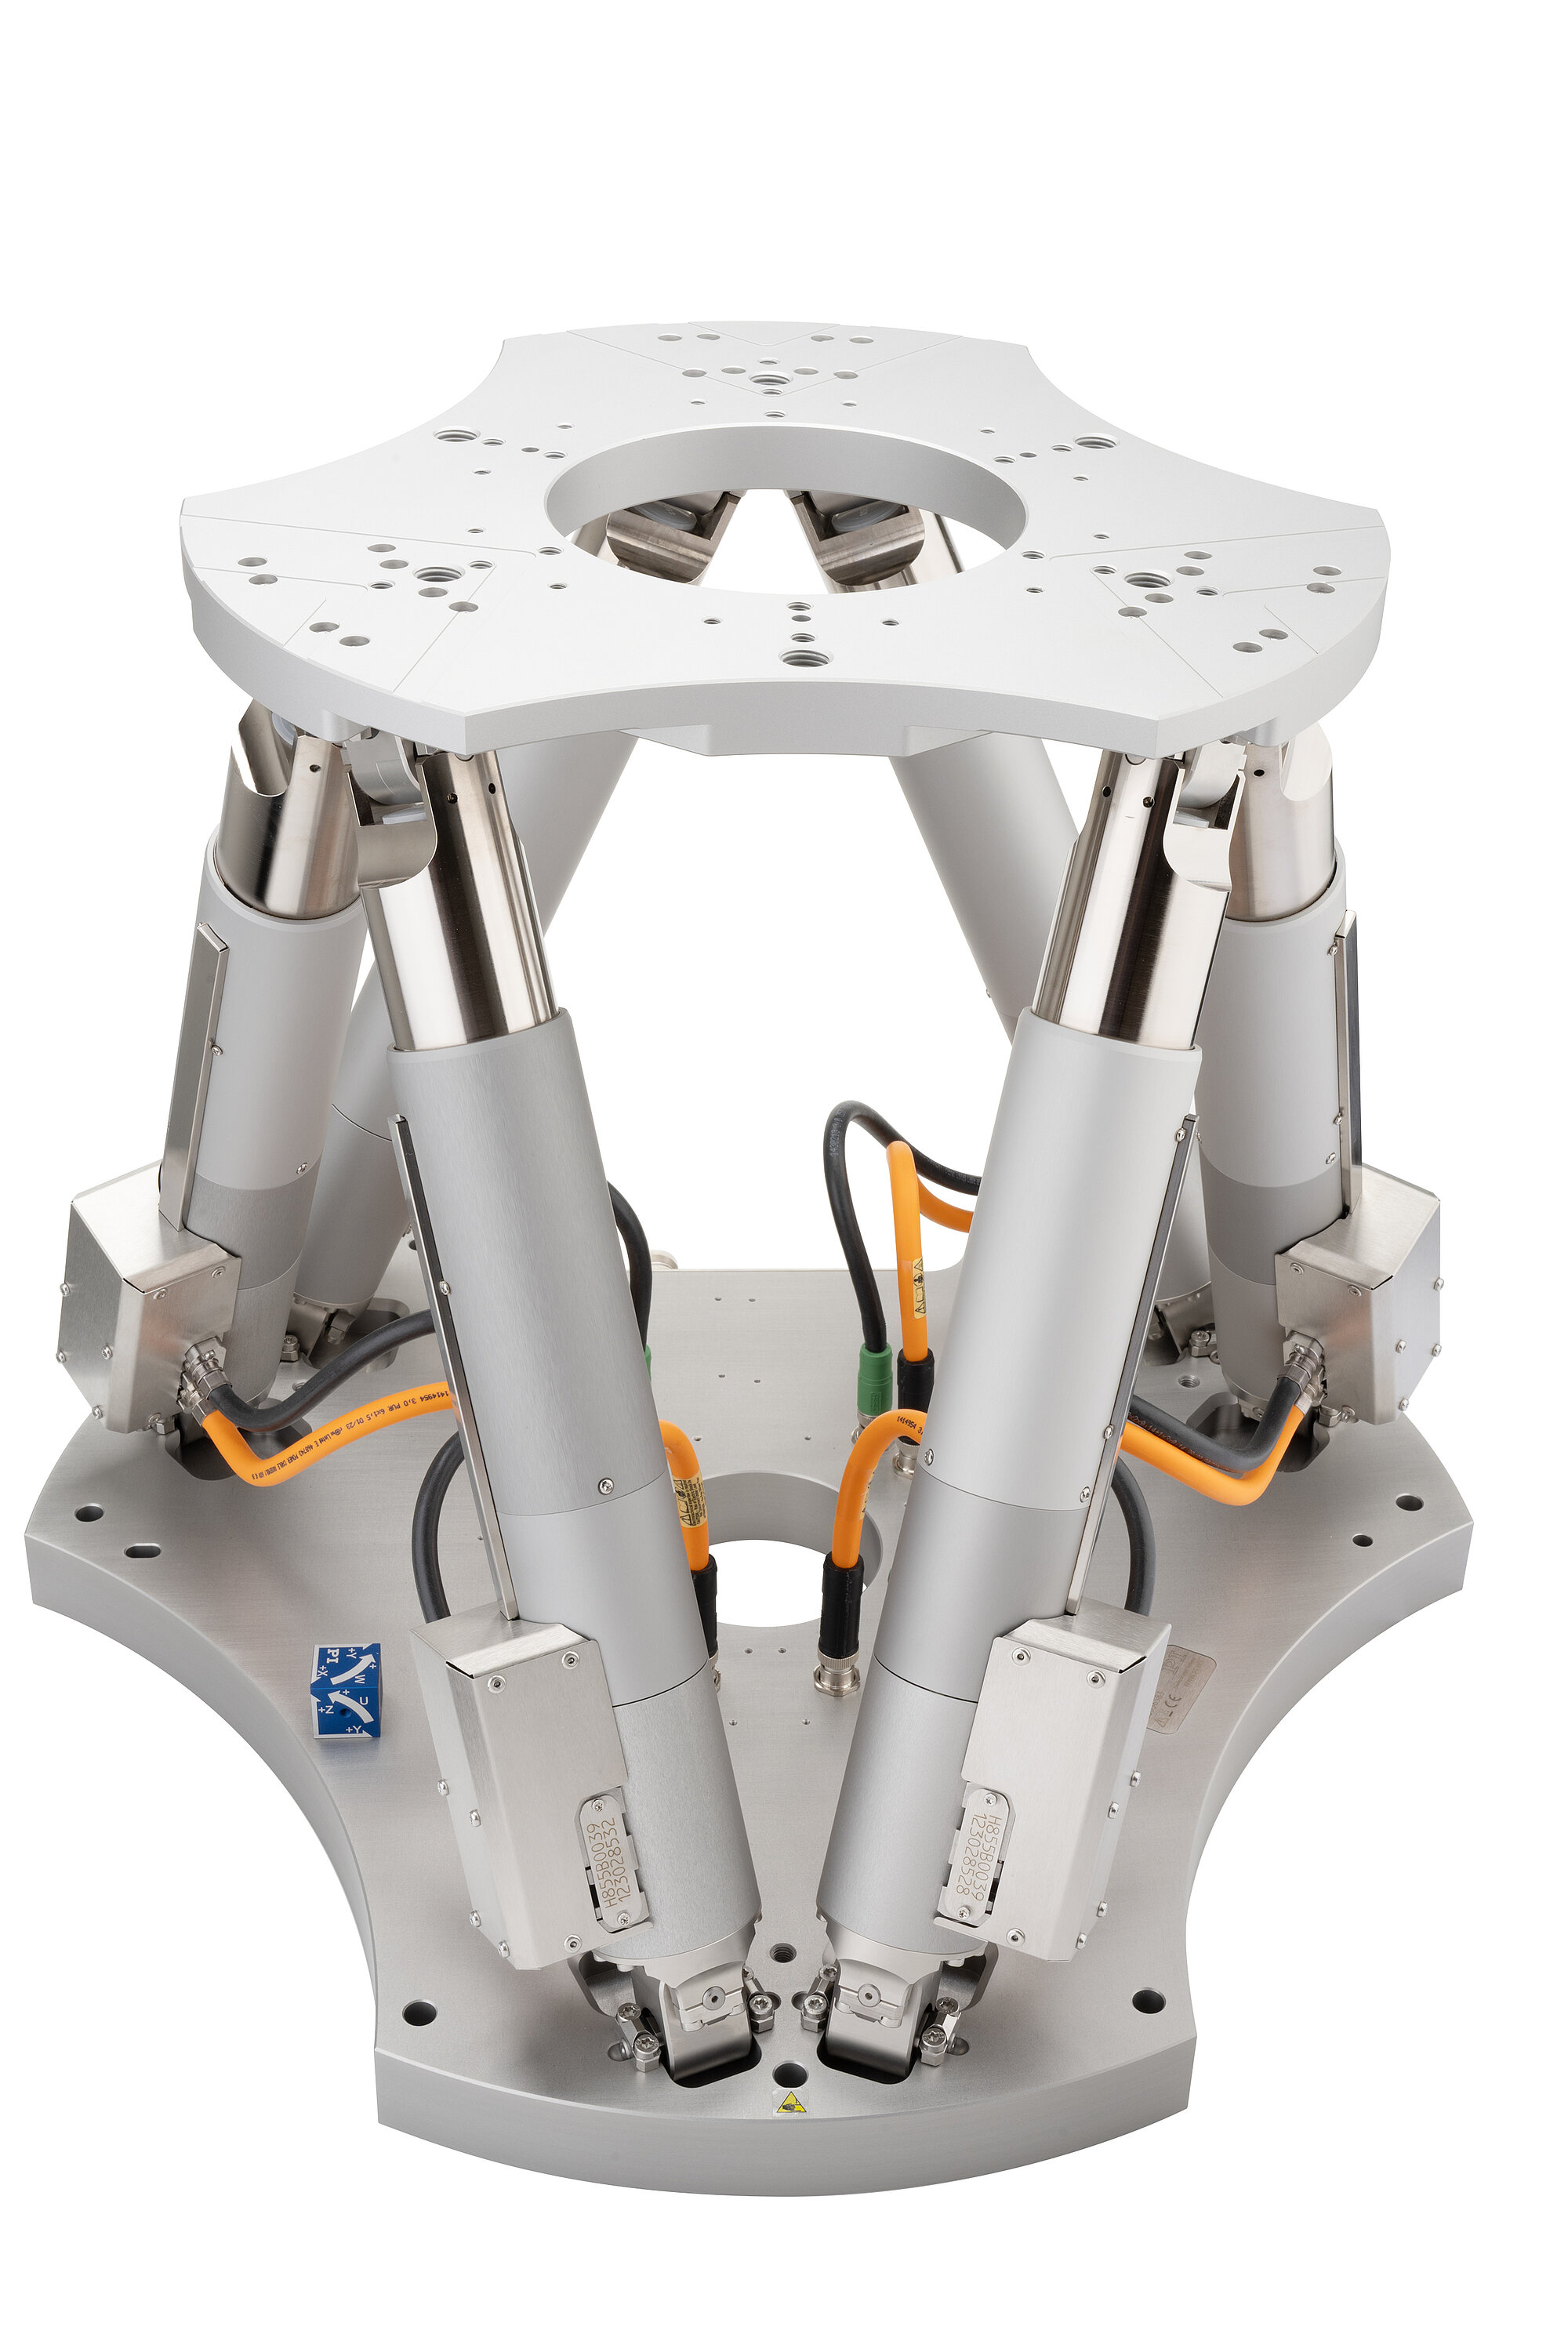
H-855.H2A NEU!
Hochlast-Hexapod; bürstenloser DC-Getriebemotor; absoluter Encoder; 500 kg Nutzlast; 0,5 mm/s maximale Geschwindigkeit; 3 m Kabelsatz aus Daten- und Stromversorgungskabel
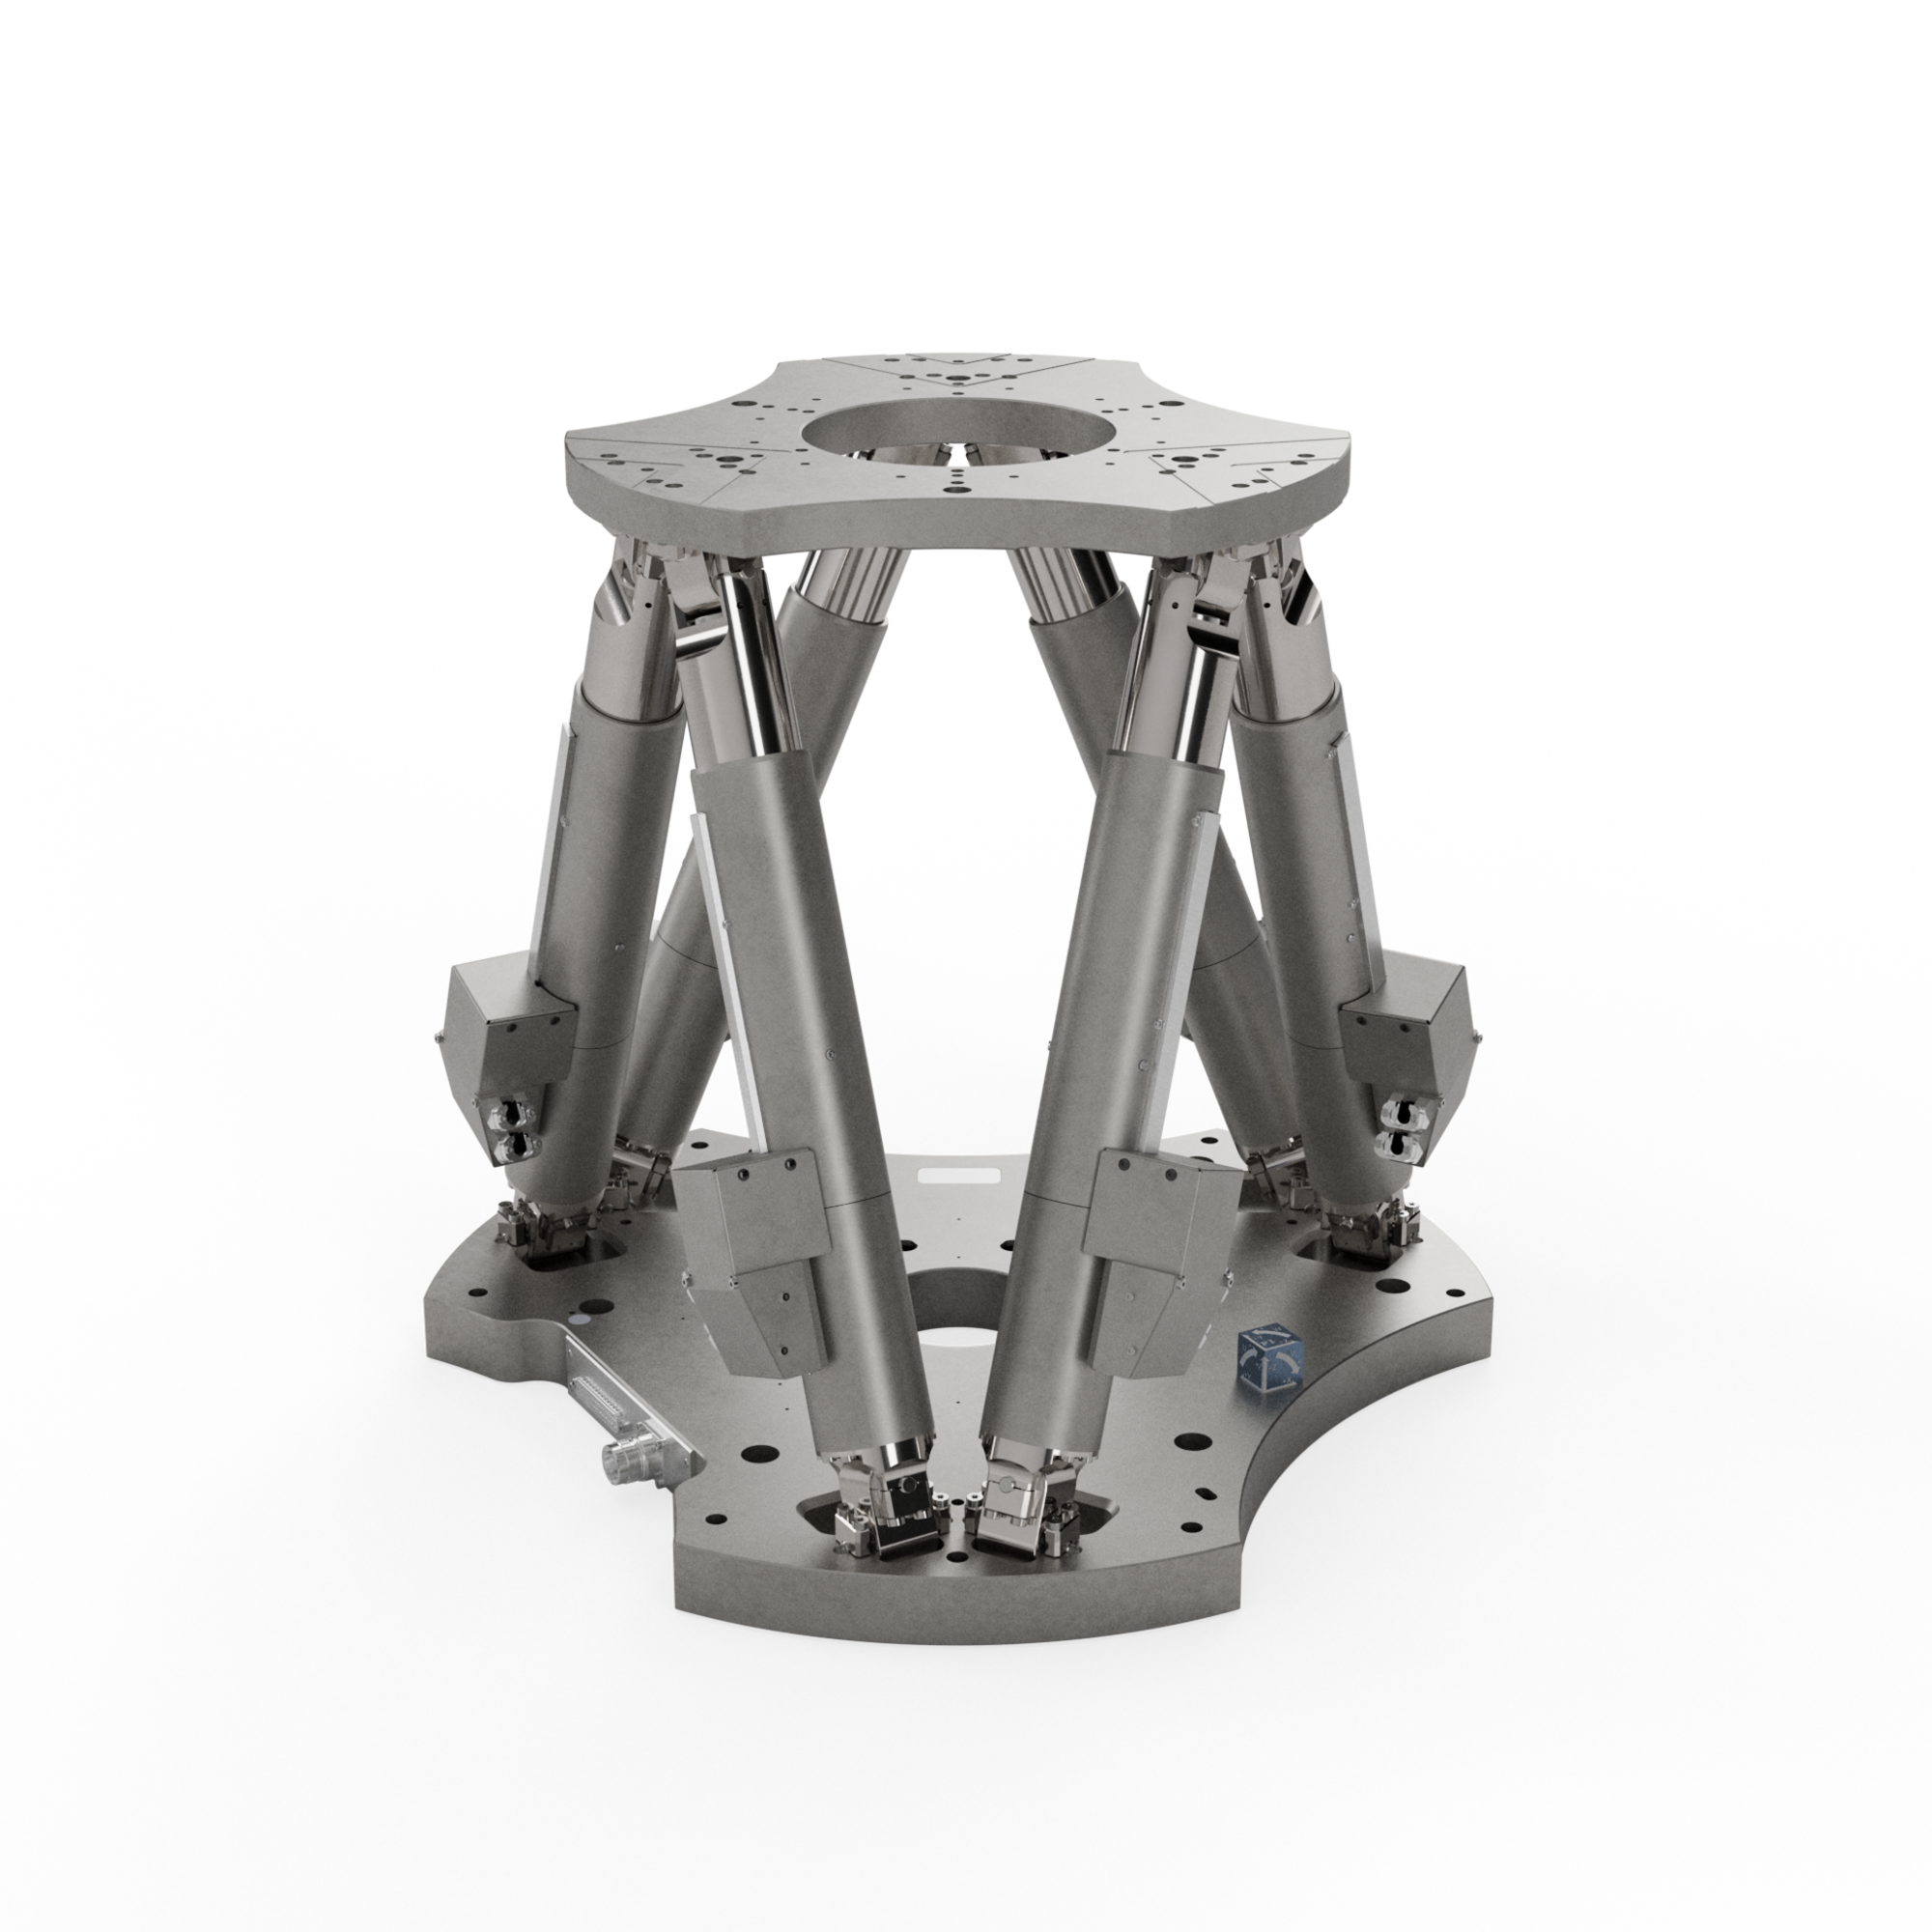
H-855.G2A0B
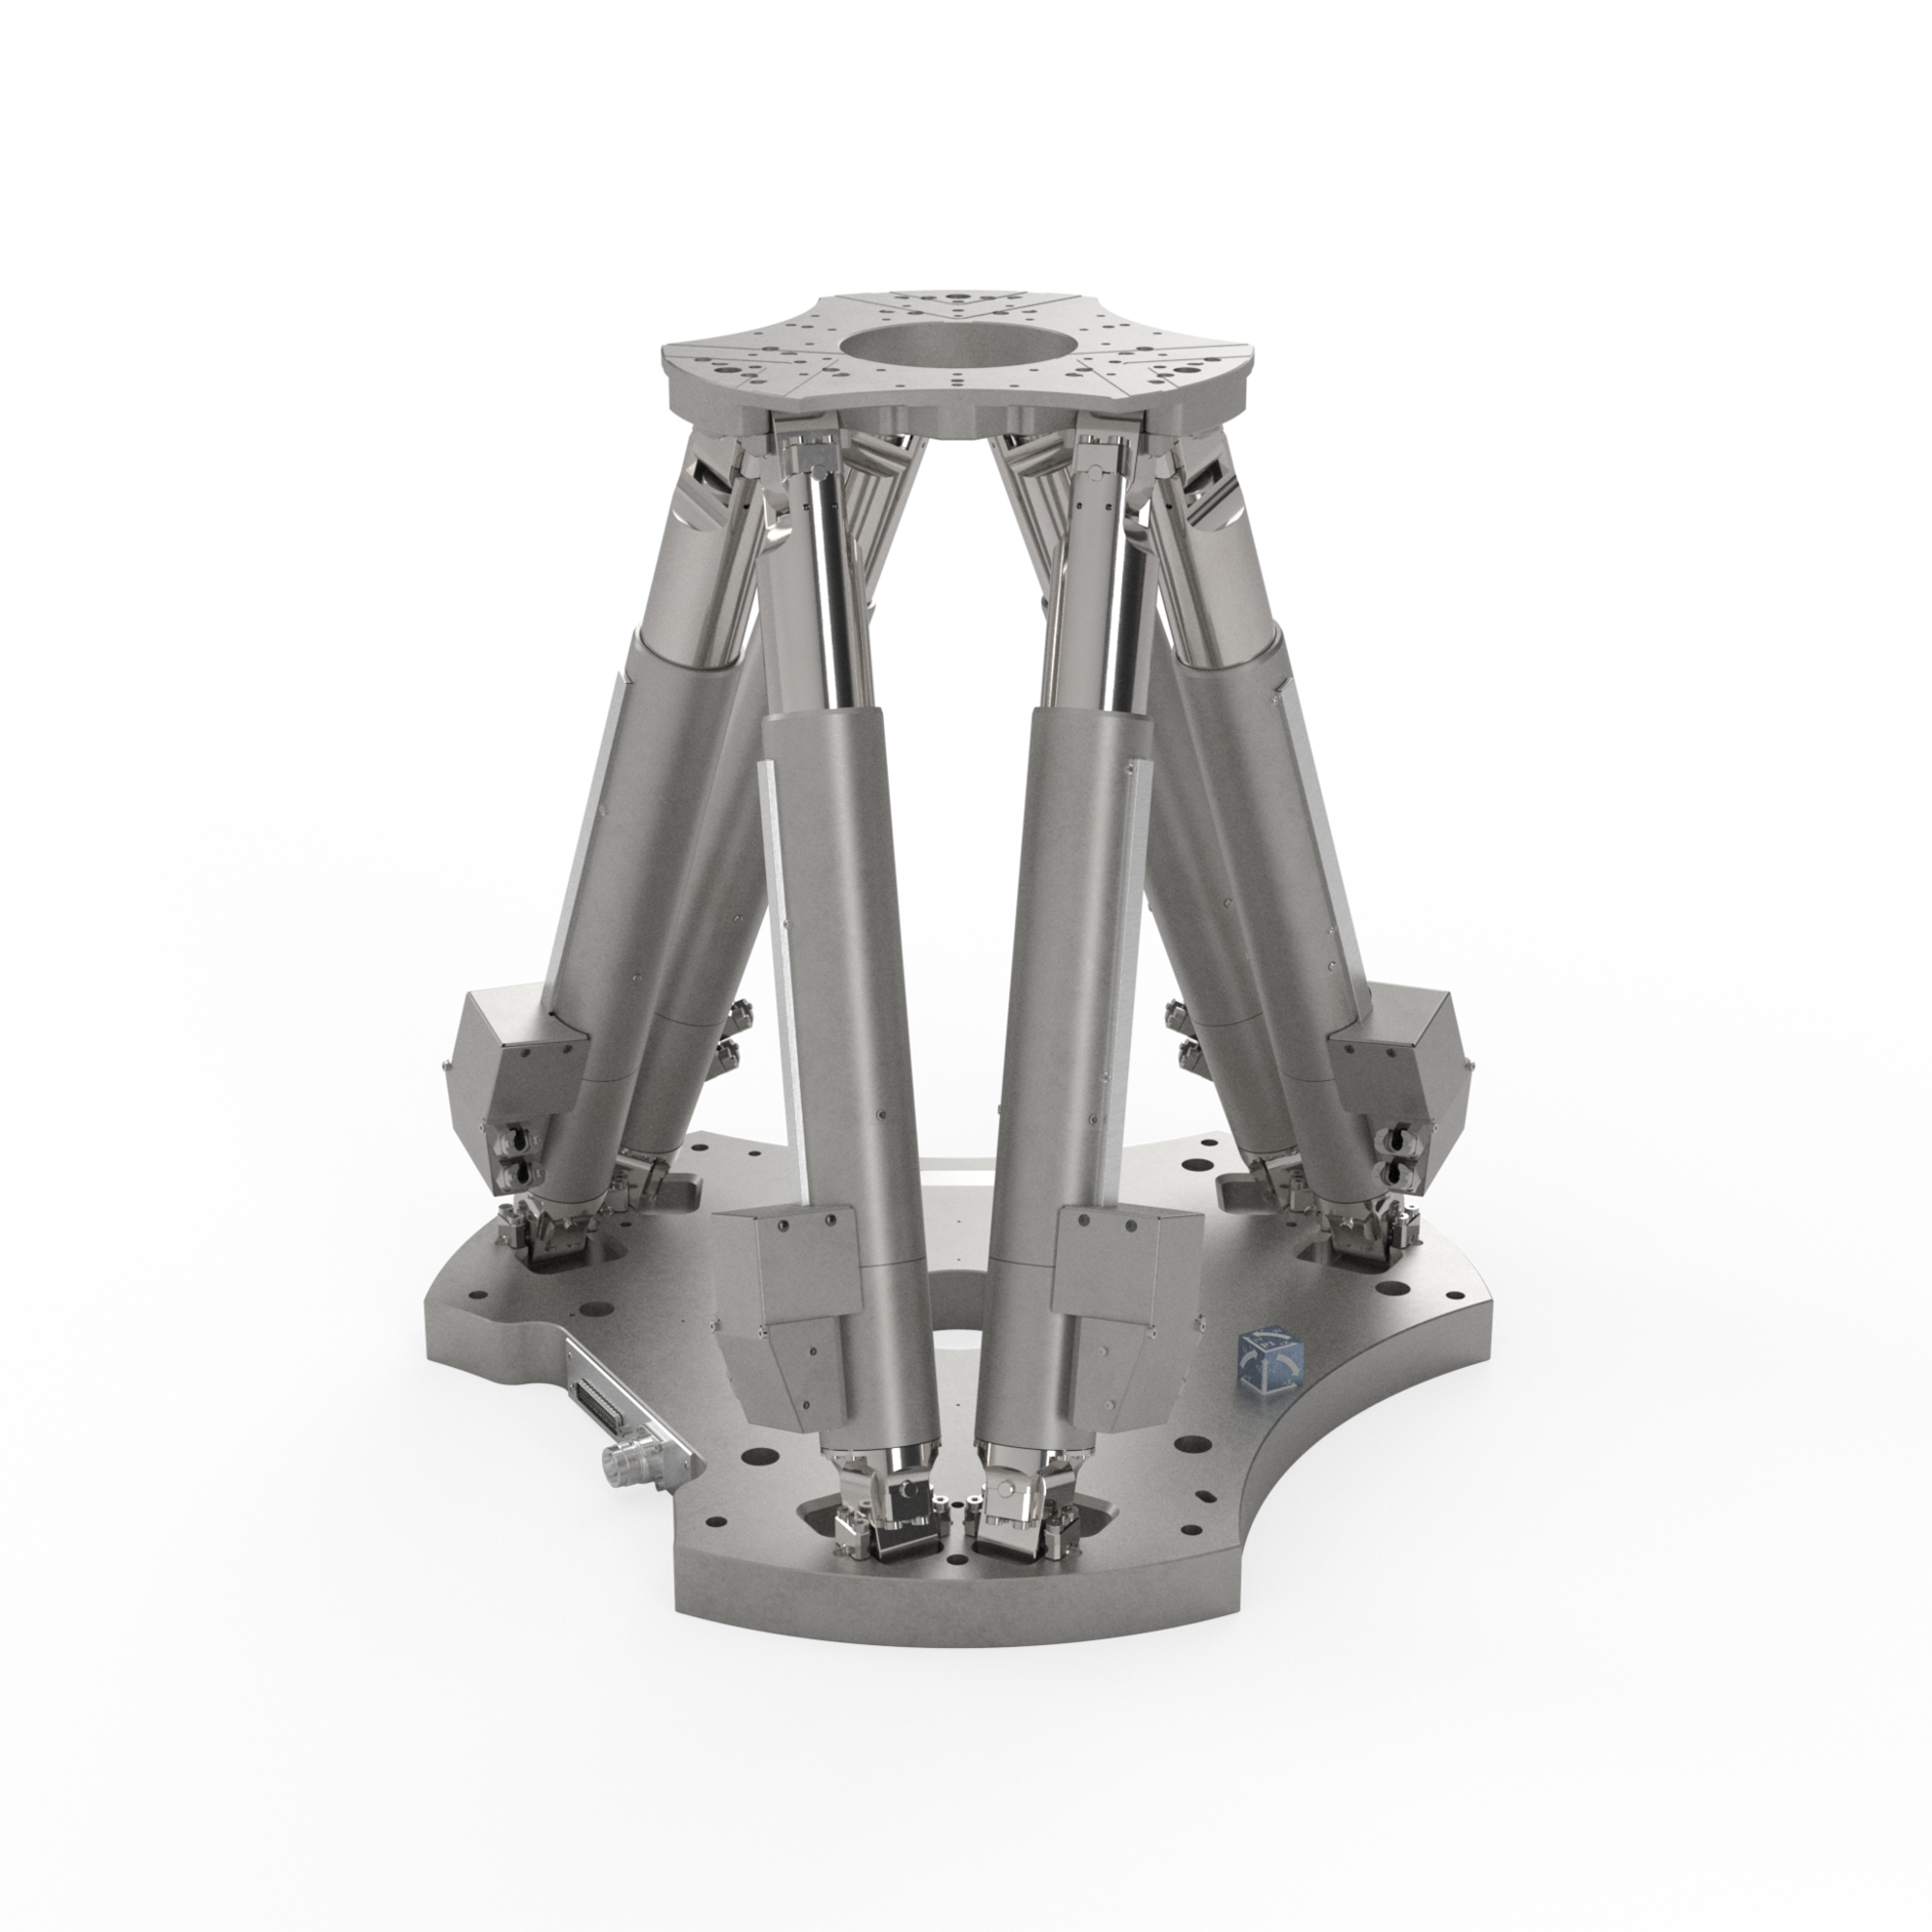
H-855.H2AL
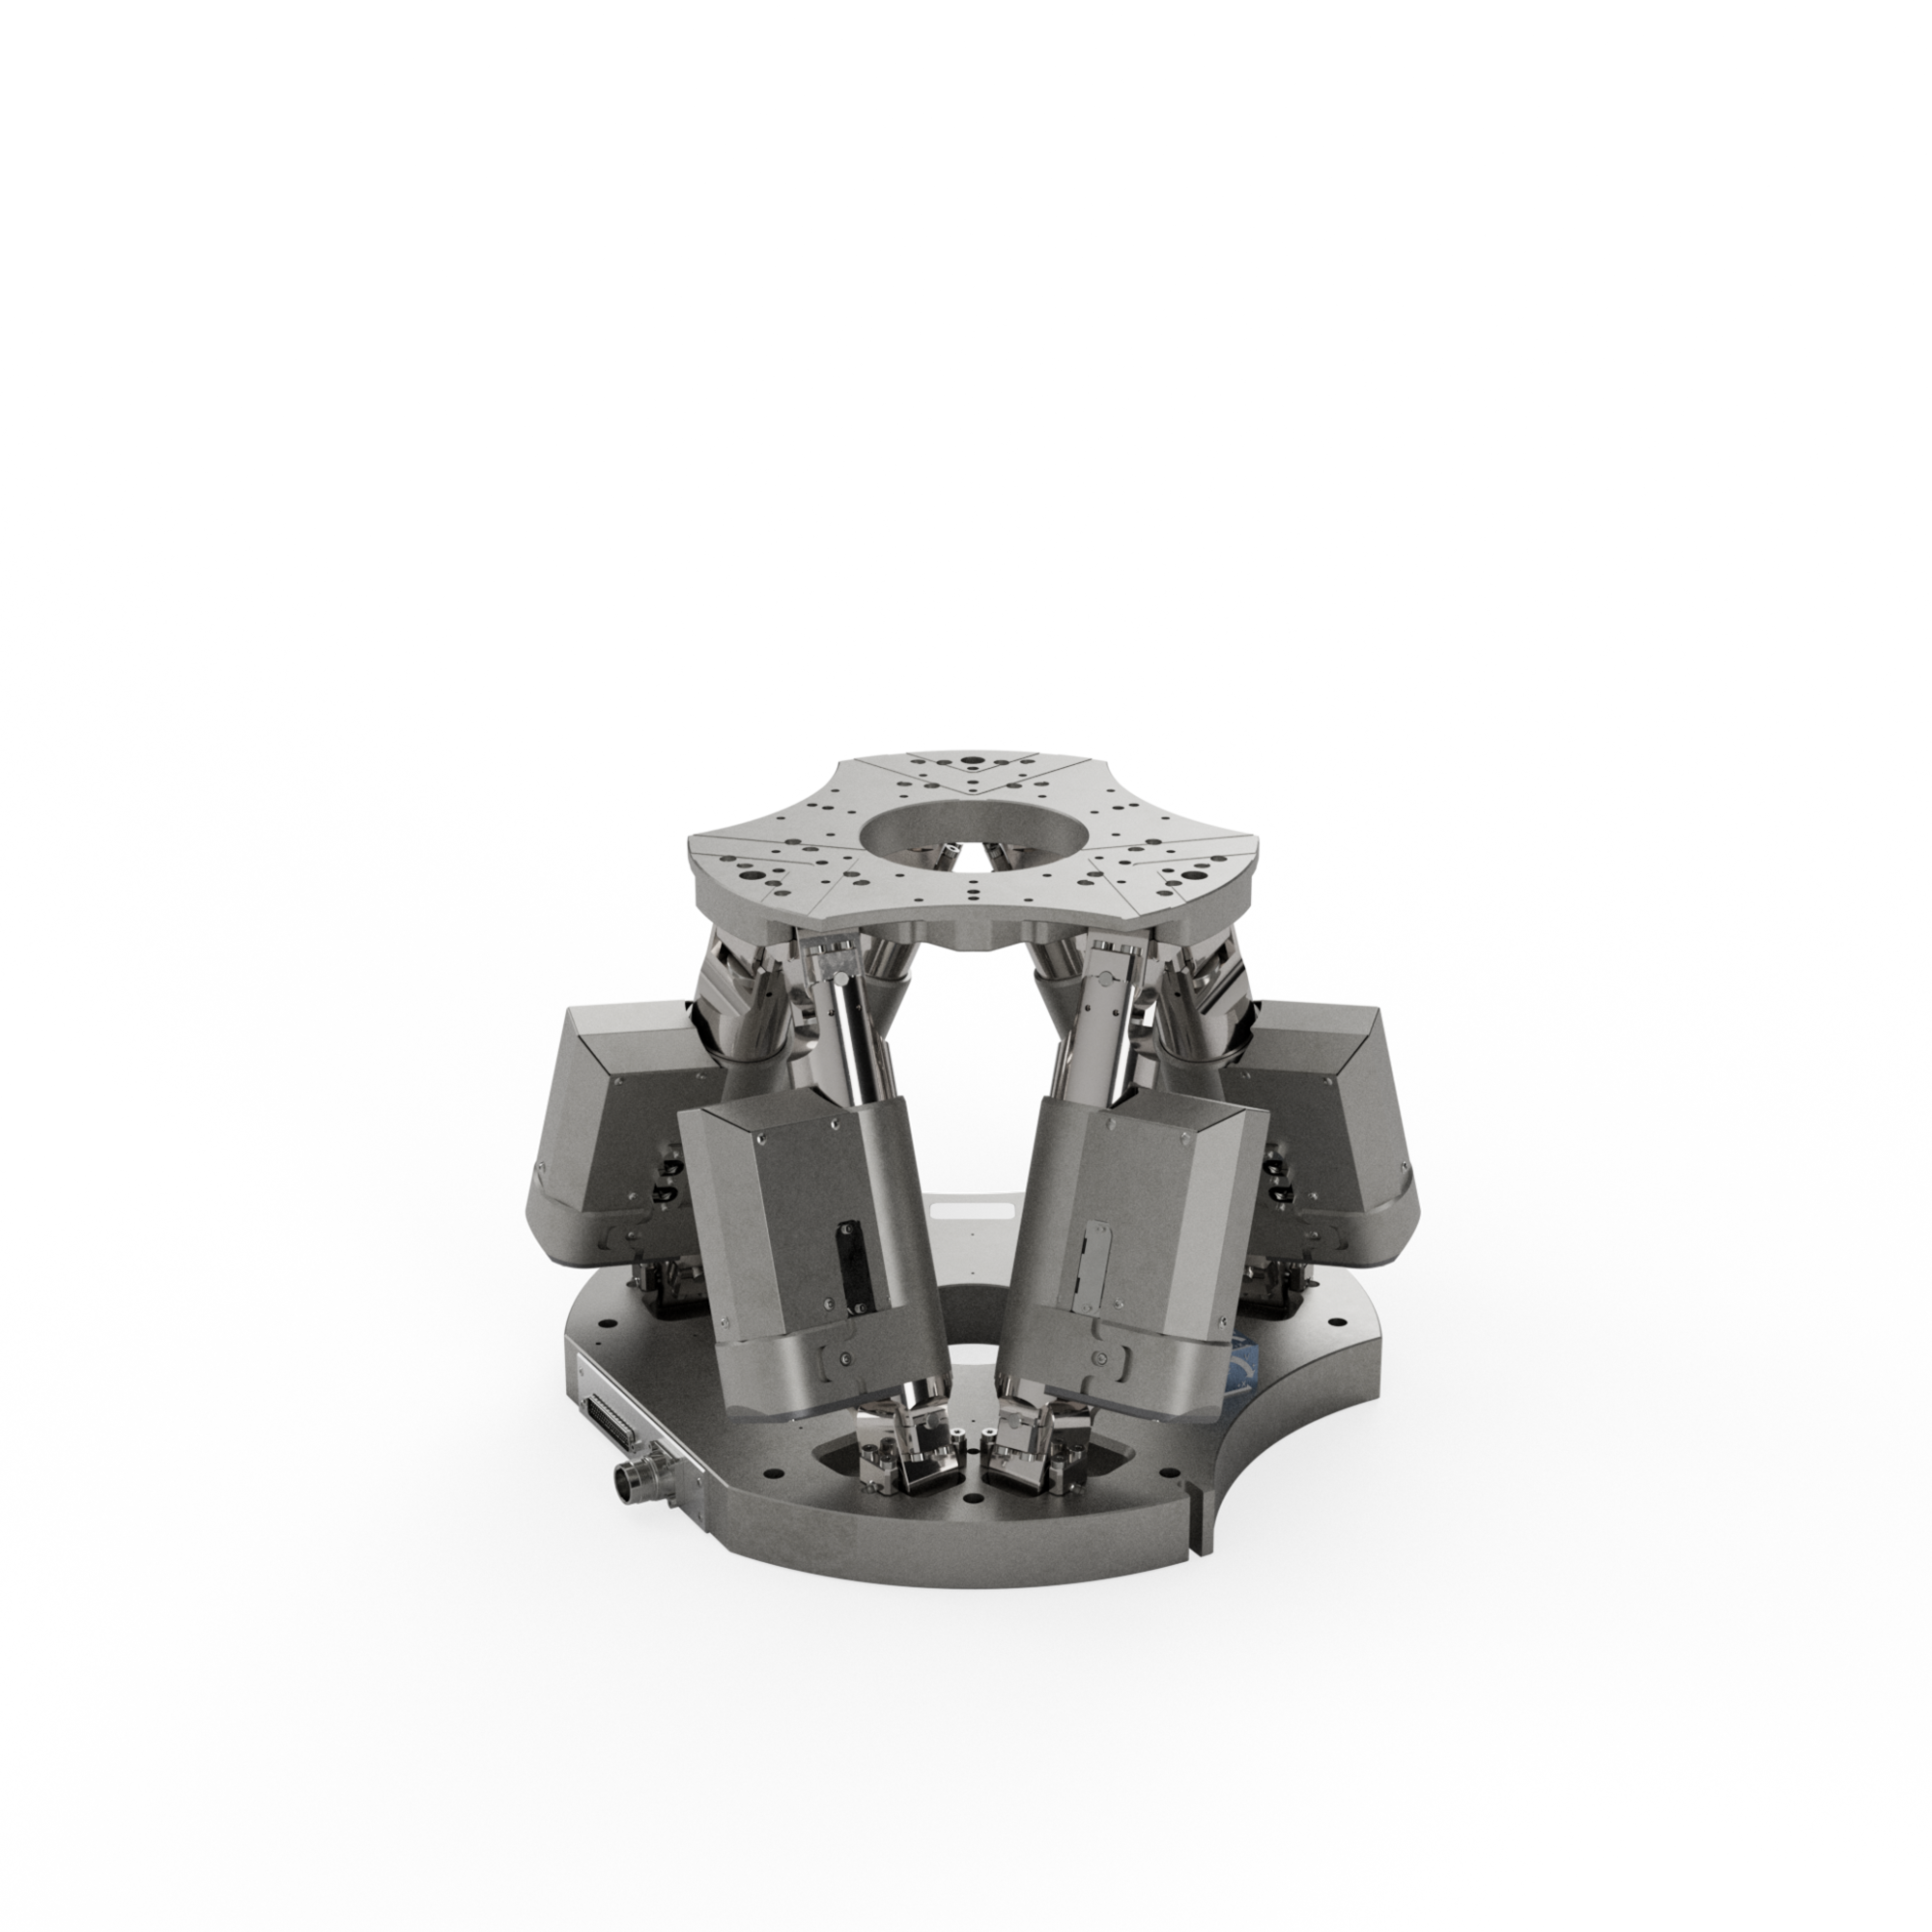
H-855.H2AC
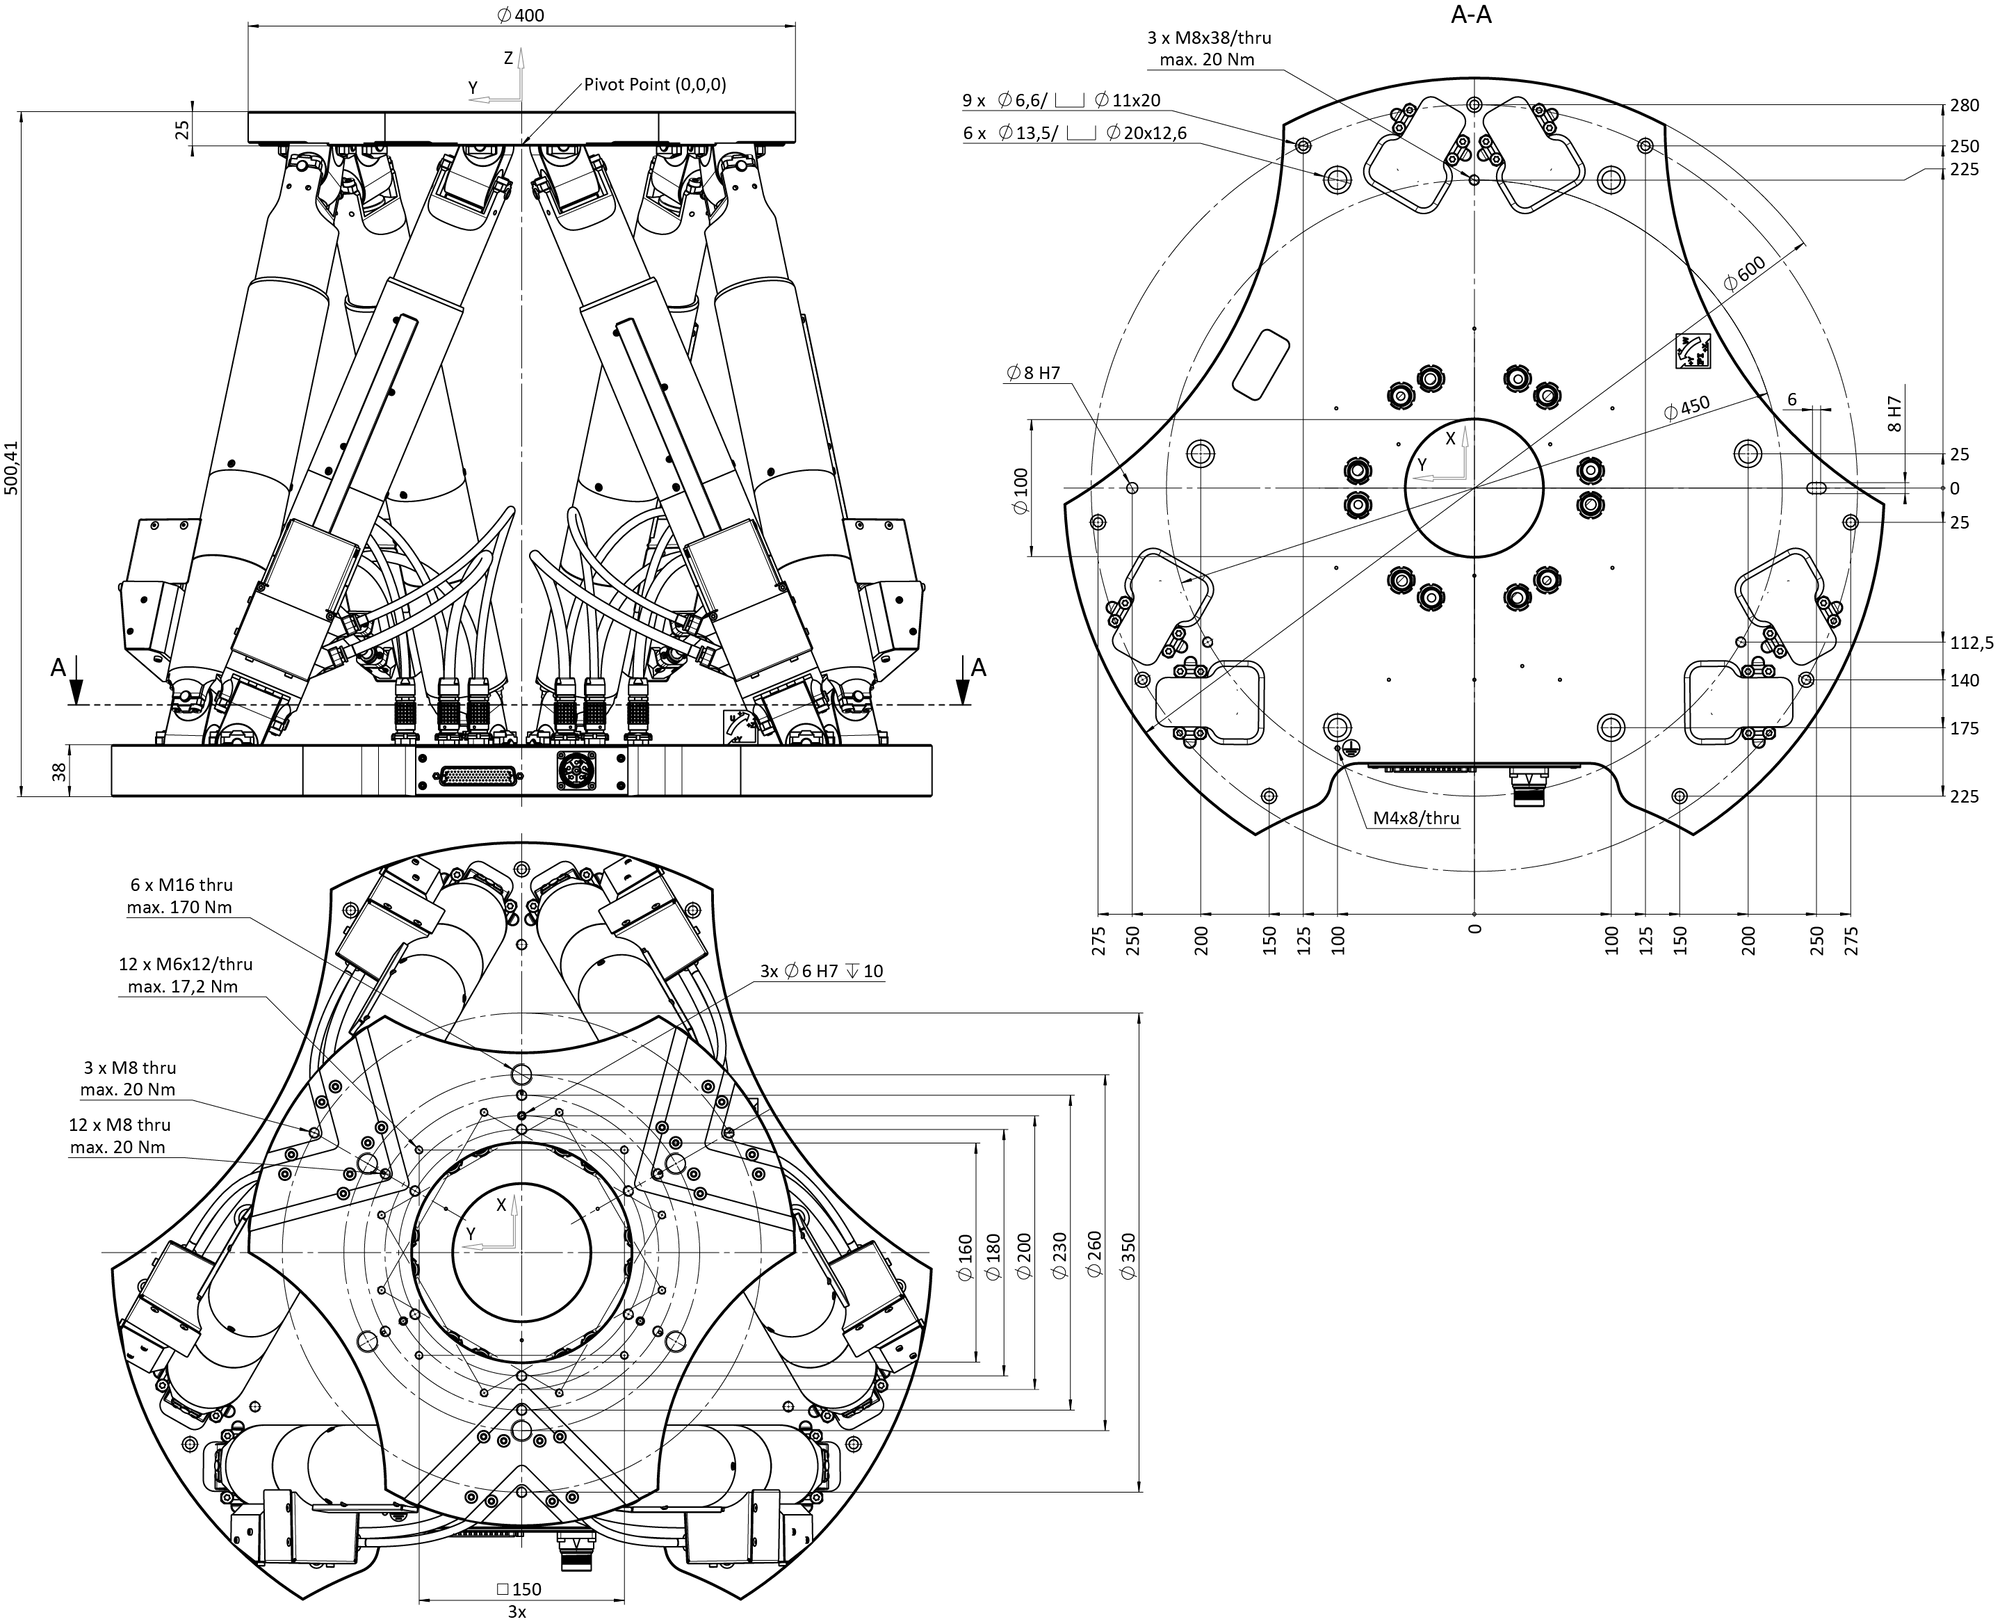
H-855.H2A, Abmessungen in mm, bei Nullposition des Nominalstellweges
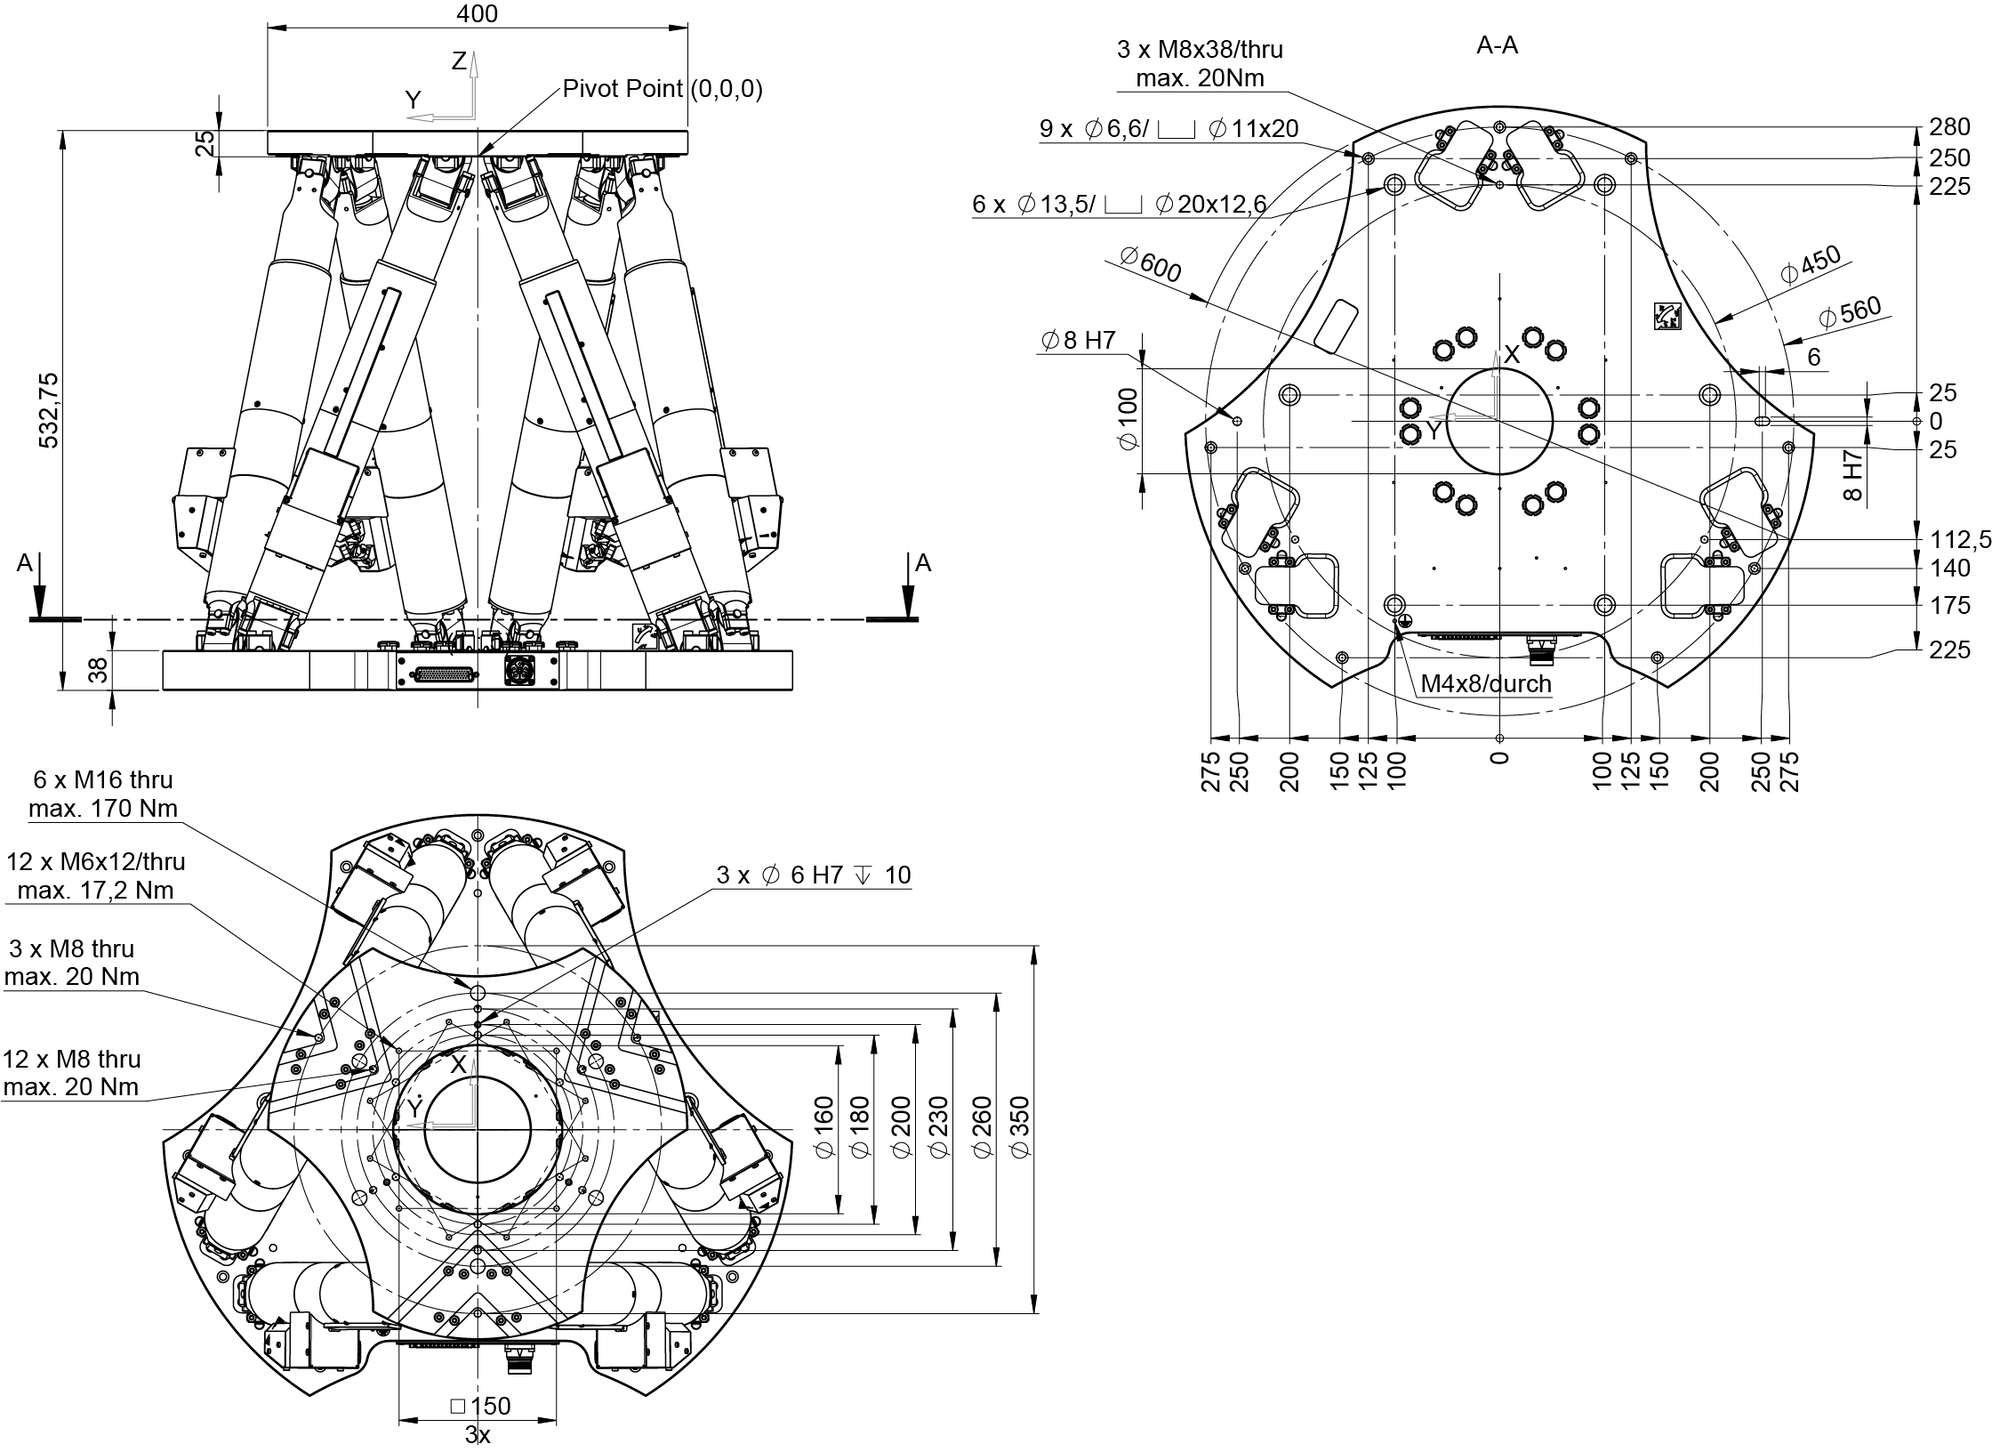
H-855.G2A0B, Abmessungen in mm, bei Nullposition des Nominalstellweges
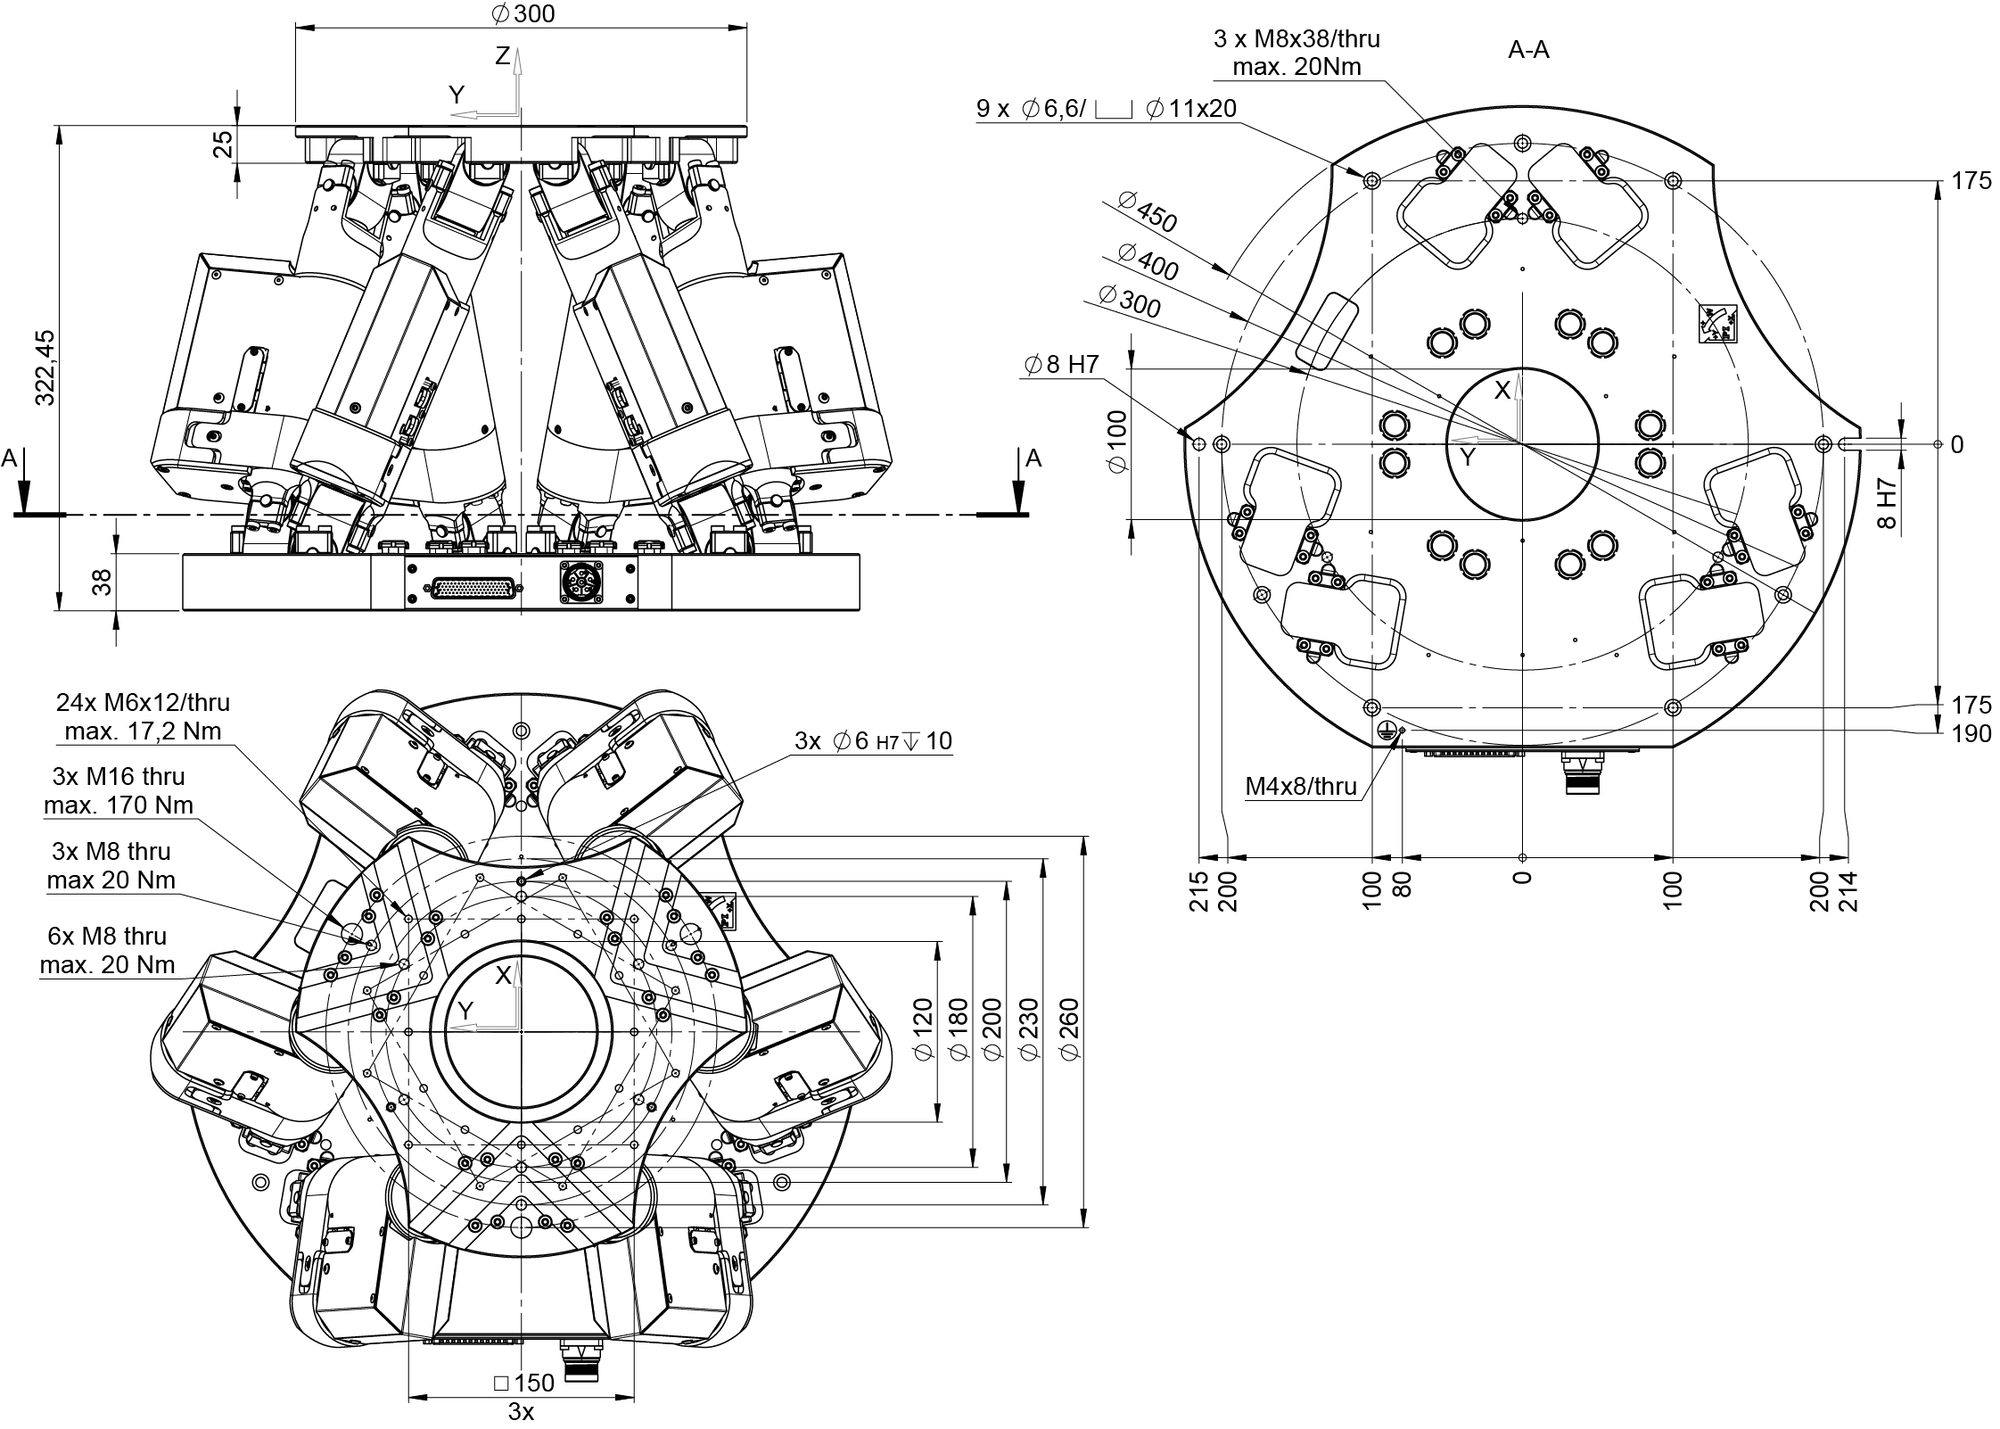
H-855.H2AC, Abmessungen in mm, bei Nullposition des Nominalstellweges
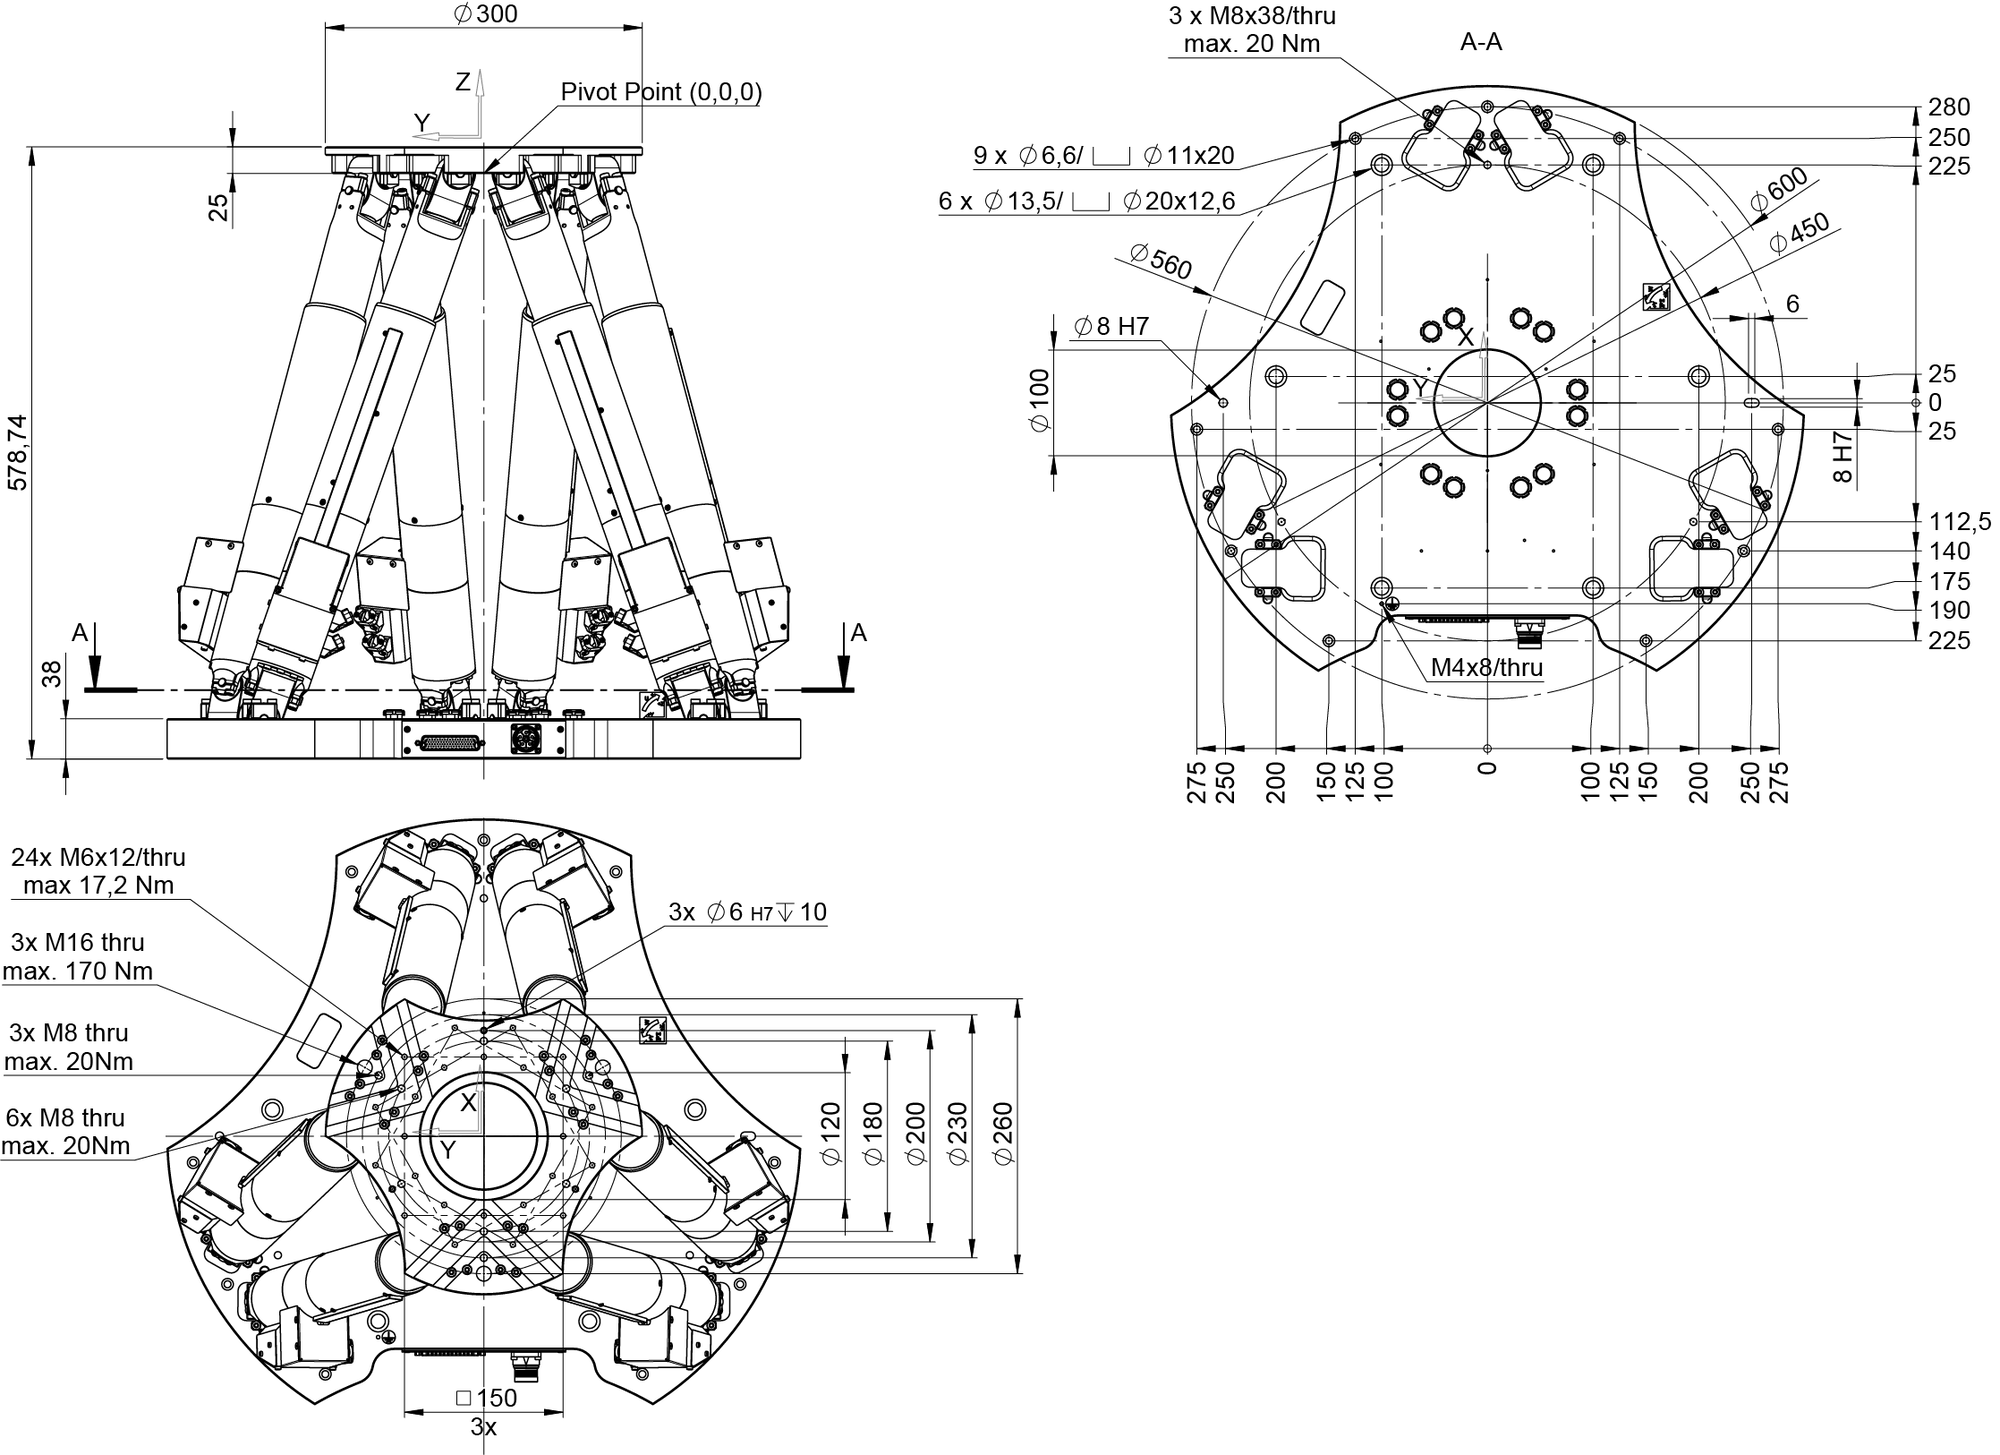
H-855.H2AL, Abmessungen in mm, bei Nullposition des Nominalstellweges
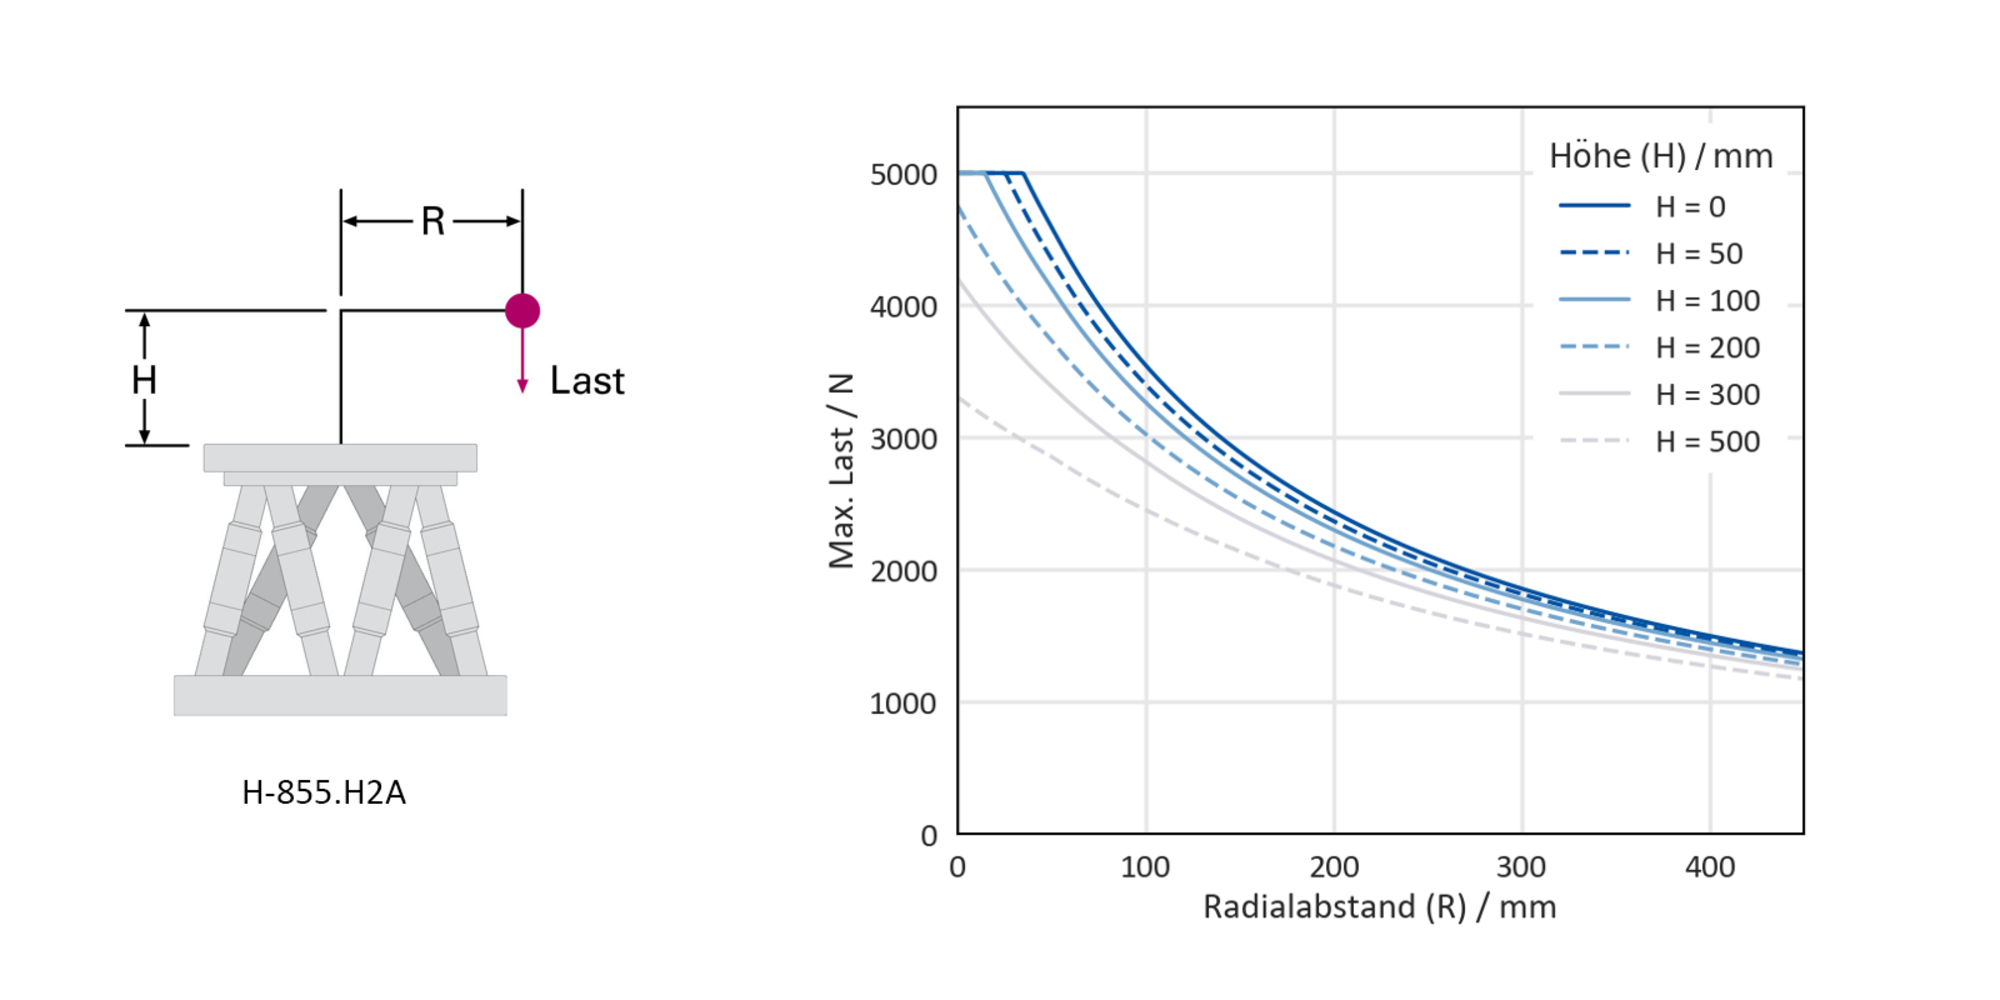
Belastungsgrenzen des H-855.H2A bei horizontaler Montage
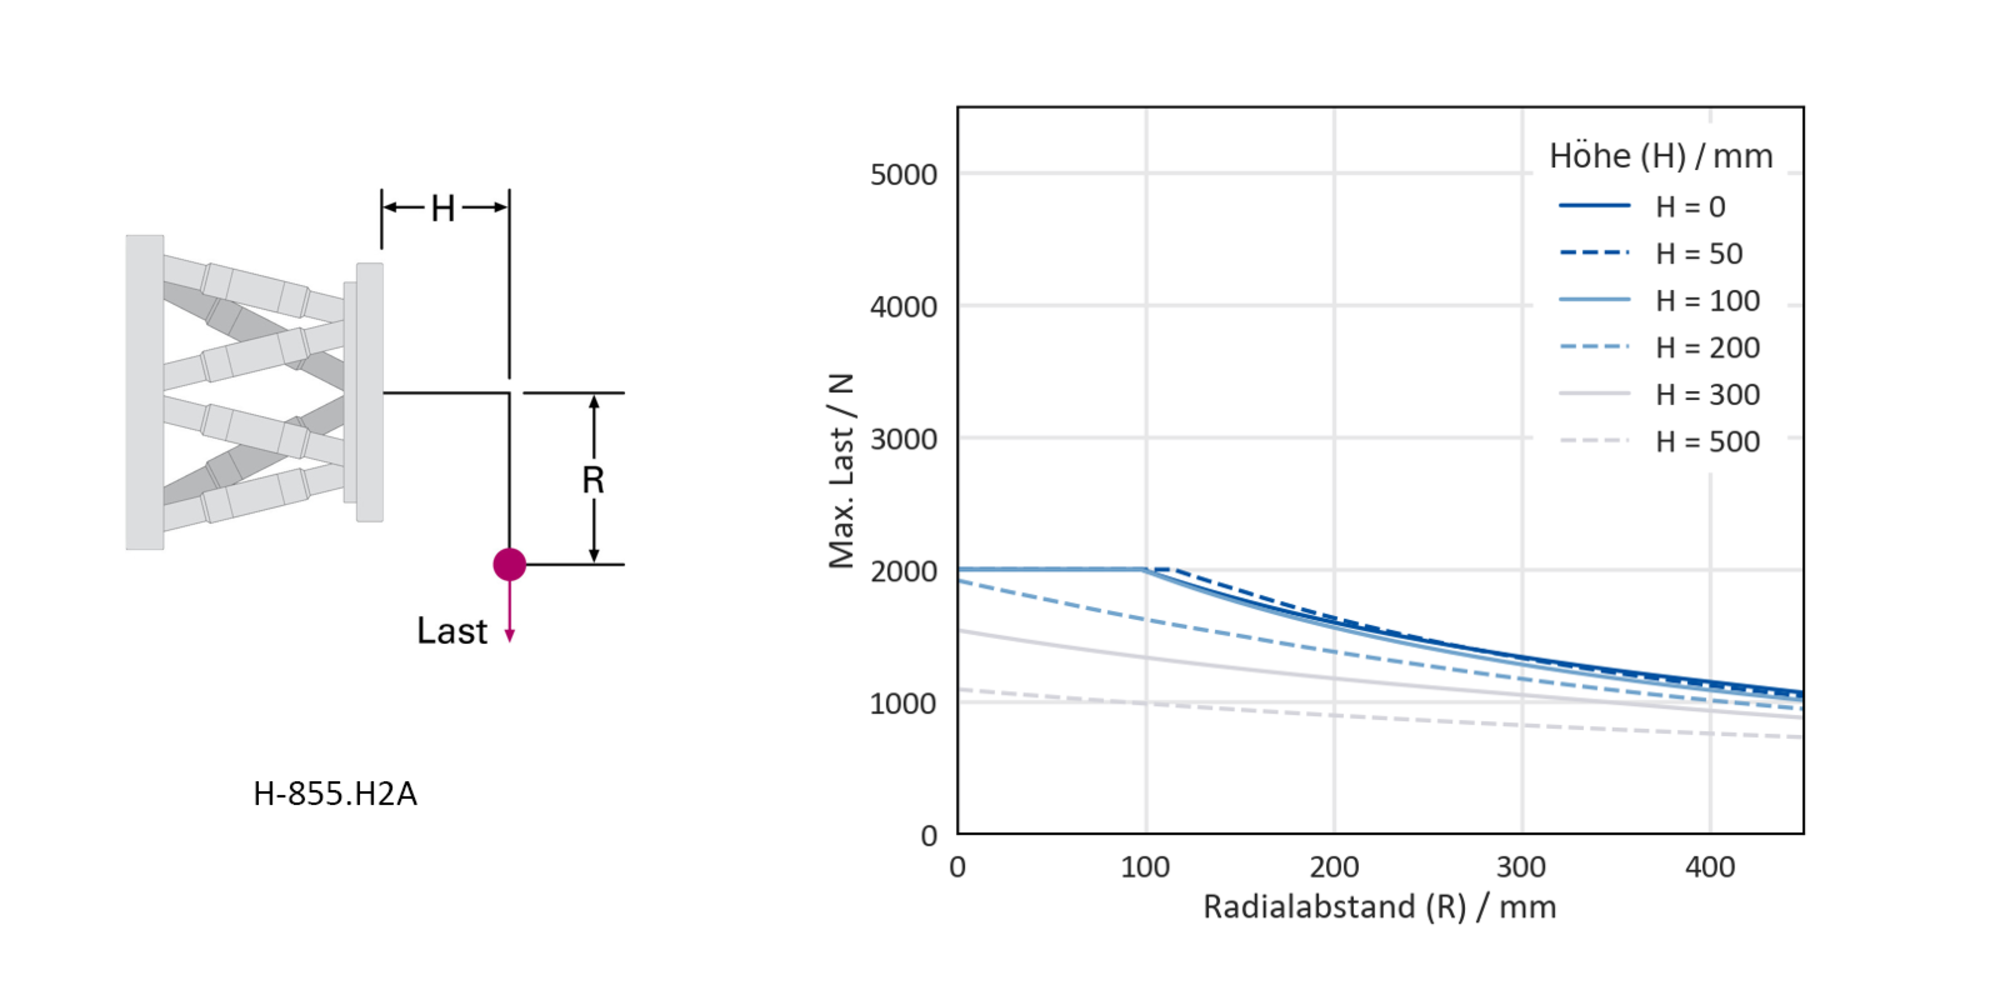
Belastungsgrenzen des H-855.H2A bei vertikaler Montage
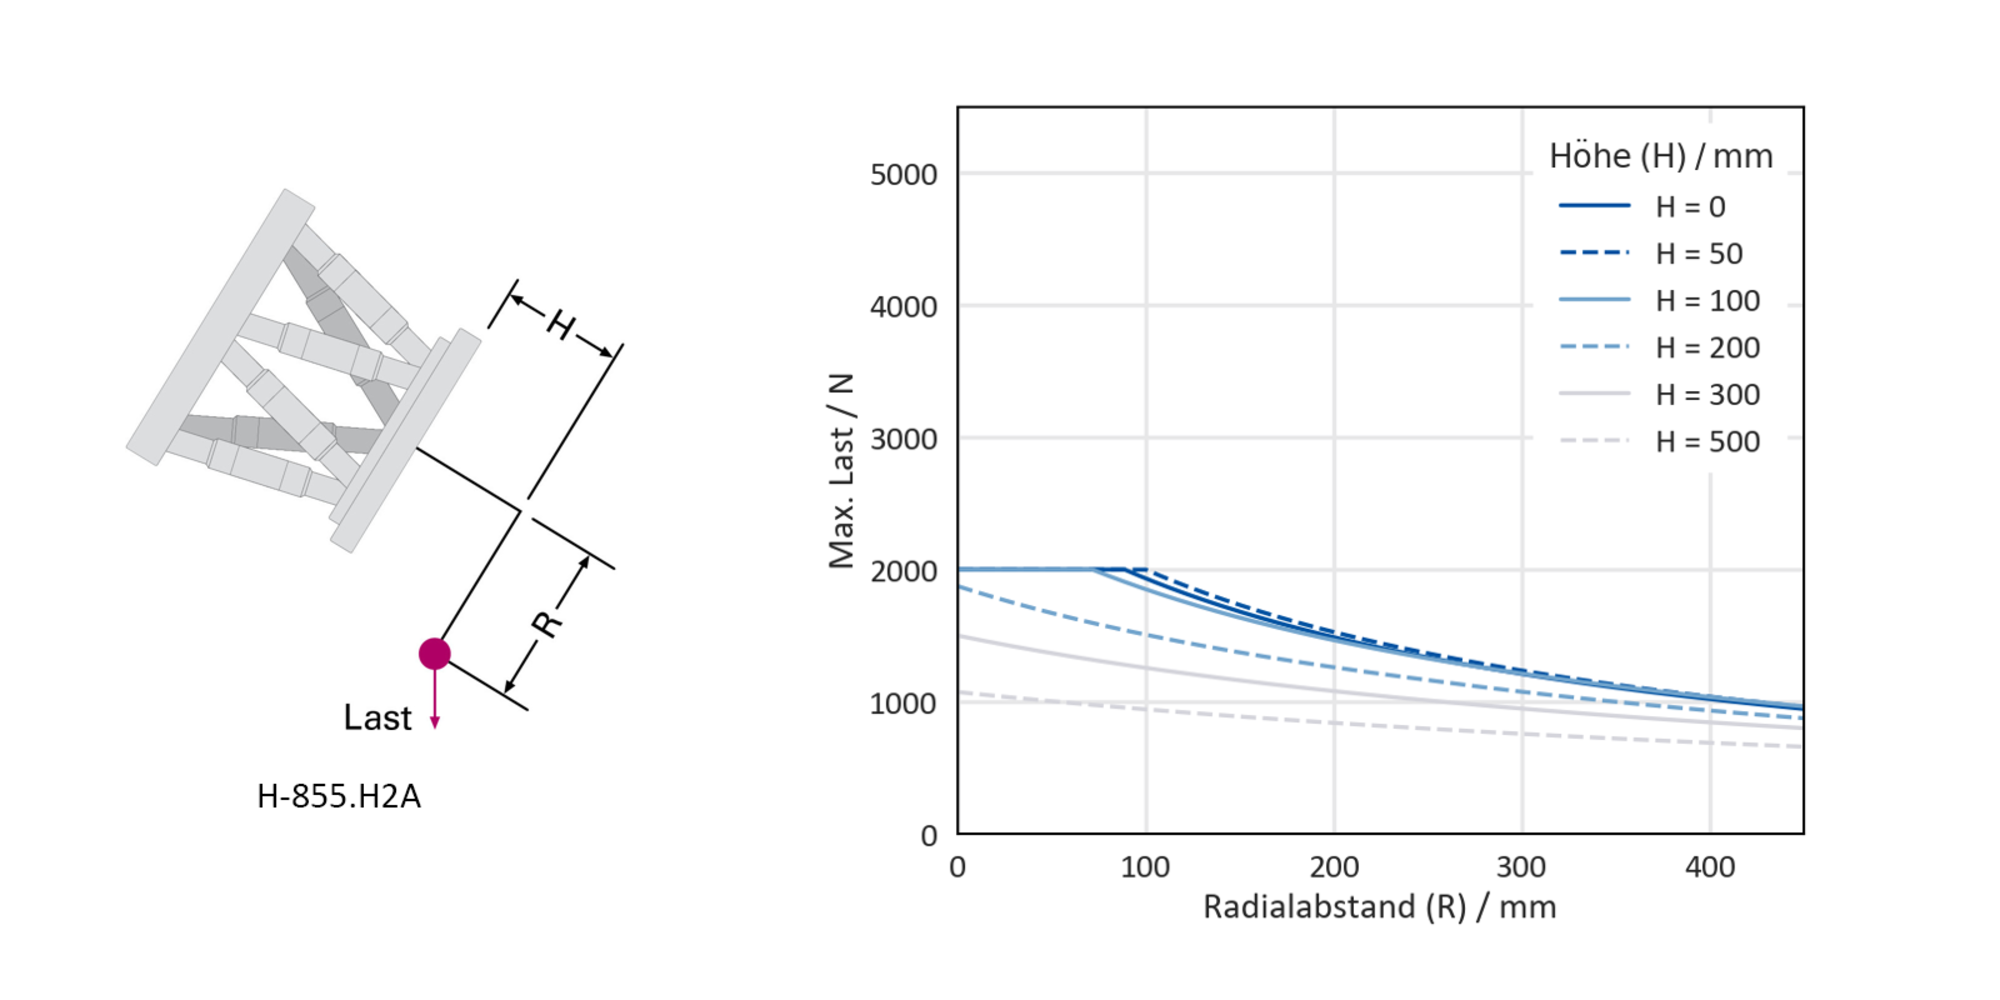
Belastungsgrenzen des H-855.H2A bei Montage unter ungünstigstem Winkel
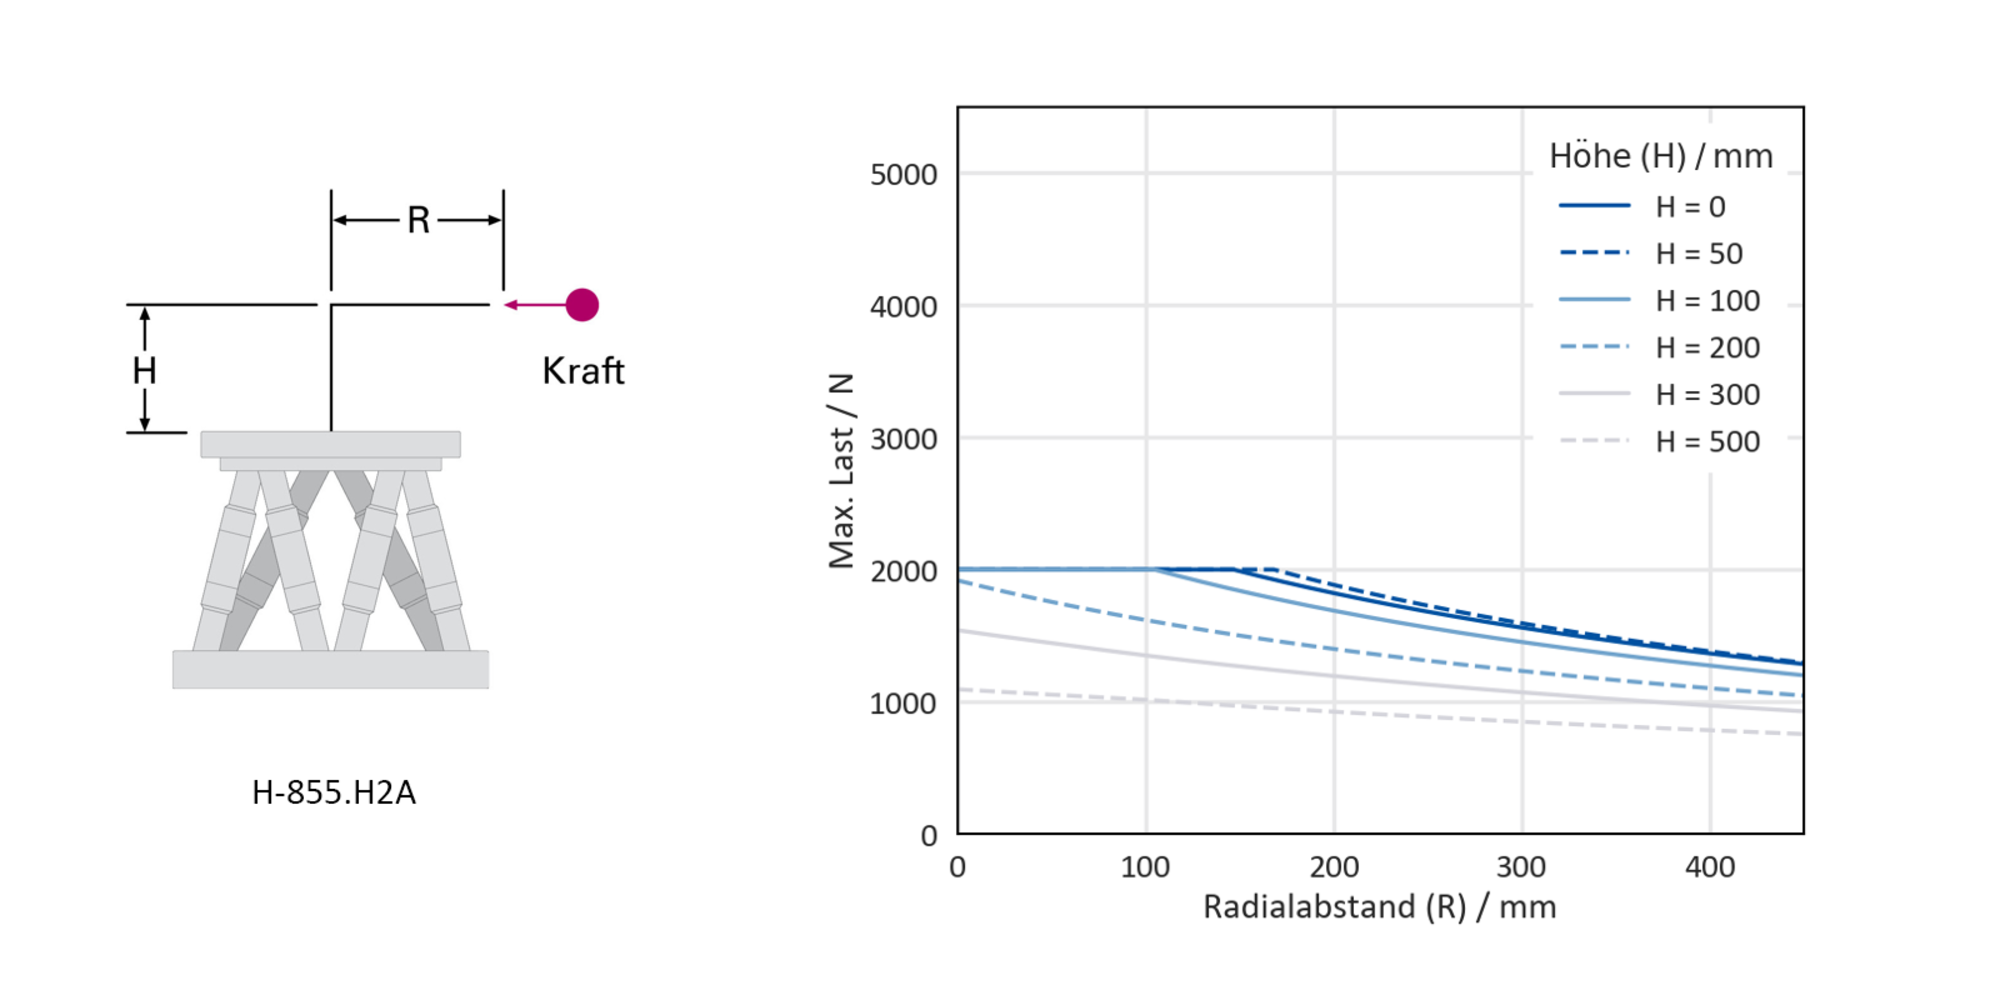
Maximal zulässige Krafteinwirkung auf den H-855.H2A bei horizontaler Montage


Der modulare H-855-Hexapod für hohe Lasten ist ein präzises 6-Achs-Positioniersystem, das für Anwendungen in der industriellen Automatisierung, Optik, Halbleitertechnik, Luft- und Raumfahrt sowie Simulation mit Nutzlasten von bis zu 500 kg ausgelegt ist. Seine modulare Architektur vereint Sub-µm-Genauigkeit, hohe Tragfähigkeit sowie anpassbare Bewegungsbereiche und dynamische Eigenschaften und ermöglicht so eine zuverlässige Positionierung auch unter anspruchsvollen realen Bedingungen.
Anwendungs- und Einsatzbereiche
Um eine optimale Lösung für spezifische Kundenanwendungen zu bieten, ist der H-855 in vier optimierten Produktvarianten erhältlich, die auf unterschiedliche Leistungsschwerpunkte ausgelegt sind:
Die Standardvariante H-855.H2A ist auf hohe Präzision und eine maximale Nutzlast von bis zu 500 kg optimiert. Damit eignet sie sich ideal für anspruchsvolle Positionier- und Ausrichtaufgaben mit schweren Komponenten.
Die "schnellste" Variante (H-855.G2A0B) wurde für Anwendungen mit höherem Durchsatz entwickelt und erreicht Bewegungsgeschwindigkeiten von bis zu 10 mm/s. Sie verfügt außerdem über eine integrierte Bremse für erhöhte Prozesssicherheit und eine stabile Halteposition und eignet sich somit für dynamische industrielle Prozesse, bei denen die Zykluszeit entscheidend ist.
Die "kleinste" Variante (H-855.H2AC) verfügt über eine kompakte Konstruktion mit gefalteten Beinen, reduzierter Einbauhöhe sowie kleineren Abmessungen der oberen und unteren Plattform. Dadurch lässt sie sich in Systeme mit begrenztem Bauraum sowie in Laborumgebungen integrieren.
Für Anwendungen, die größere Bewegungsbereiche erfordern, bietet die Variante mit maximalem Verfahrbereich (H-855.H2AL) erweiterte translatorische und rotatorische Verfahrbereiche. Sie ermöglicht eine besonders flexible Positionierung und eignet sich für anspruchsvolle Simulationsaufgaben.
Innerhalb der modularen Architektur können weitere kundenspezifische Varianten abgeleitet werden, um den Hexapod optimal an spezifische Anforderungen anzupassen.
Technologie
Der H-855 basiert auf einem parallelkinematischen Hexapod-Design, bei dem 6 koordinierte Aktuatoren gleichzeitig die Bewegung entlang aller Translations- und Rotationsachsen steuern. Diese Architektur ermöglicht eine hochdynamische und präzise Positionierung und verteilt die mechanischen Lasten effizient über das gesamte System. Im Vergleich zu herkömmlichen seriellen kinematischen Positioniersystemen bietet die Parallelstruktur eine höhere Steifigkeit, ein verbessertes Verhältnis von Tragfähigkeit zu Baugröße sowie geringere kumulative Positionierfehler.
Der H-855-Hexapod verwendet bürstenlose Gleichstrom-Getriebemotoren in Kombination mit absoluten Drehgebern. Dadurch werden eine stabile Bewegungssteuerung und eine zuverlässige Positionsrückmeldung gewährleistet. Da die Drehgeber unmittelbar nach dem Einschalten absolute Positionsdaten liefern, ist keine Referenz- oder Homing-Fahrt erforderlich. Dies verkürzt die Anlaufzeit und erhöht die Betriebssicherheit in automatisierten Umgebungen.
Ein weiterer technologischer Vorteil ist die skalierbare modulare Architektur. Innerhalb derselben Systemarchitektur können verschiedene Aktuatorkonfigurationen, Getriebeübersetzungen, Verfahrbereiche und Geometrien miteinander kombiniert werden. Dadurch lässt sich der Hexapod anwendungsspezifisch optimieren, ohne das gesamte Produkt neu konstruieren zu müssen. Anwender können somit Geschwindigkeit, Kompaktheit, Verfahrbereich, Haltekraft und Nutzlastkapazität entsprechend den jeweiligen Kundenanforderungen aufeinander abstimmen.
Elektronik und Software
Controller: C-887.5x0
Software: PIMikroMove®
Wichtiger Hinweis zum H-855: Der Hexapod verfügt über eine separate Stromversorgung, da die Motoren mehr Leistung benötigen, als der Controller bereitstellen kann.
Bewegen | Einheit |
| H-855.H2A | H-855.H2AC* | H-855.H2AL* | H-855.G2A0B* |
|---|---|---|---|---|---|---|
Aktive Achsen |
|
| X ǀ Y ǀ Z ǀ θX ǀ θY ǀ θZ | X ǀ Y ǀ Z ǀ θX ǀ θY ǀ θZ | X ǀ Y ǀ Z ǀ θX ǀ θY ǀ θZ | X ǀ Y ǀ Z ǀ θX ǀ θY ǀ θZ |
Stellweg in X | mm |
| ±100 | ±100 | ±50 | ±160 |
Stellweg in Y | mm |
| ±100 | ±100 | ±50 | ±160 |
Stellweg in Z | mm |
| ±50 | ±50 | ±25 | ±75 |
Rotationsbereich in θX | ° |
| ±25 | ±18 | ±12 | ±27 |
Rotationsbereich in θY | ° |
| ±25 | ±18 | ±12 | ±27 |
Rotationsbereich in θZ | ° |
| ±40 | ±35 | ±25 | ±60 |
Maximale Geschwindigkeit in X, Y, Z | mm/s |
| 0,5 | 10 | 1 | 2,5 |
Typische Geschwindigkeit in X, Y, Z | mm/s |
| 0,3 | 6 | 0,6 | 1,5 |
Positionieren | Einheit | Toleranz | H-855.H2A | H-855.H2AC* | H-855.H2AL* | H-855.G2A0B* |
|---|---|---|---|---|---|---|
Kleinste Schrittweite in X | µm | typ. | 0,3 | 4,5 | 0,6 | 1,5 |
Kleinste Schrittweite in Y | µm | typ. | 0,3 | 4,5 | 0,6 | 1,5 |
Kleinste Schrittweite in Z | µm | typ. | 0,15 | 2,2 | 0,3 | 0,8 |
Unidirektionale Wiederhol-genauigkeit in X | µm | typ. | 0,4 | 4,5 | 0,6 | 1,5 |
Unidirektionale Wiederhol-genauigkeit in Y | µm | typ. | 0,4 | 4,5 | 0,6 | 1,5 |
Unidirektionale Wiederhol-genauigkeit in Z | µm | typ. | 0,15 | 2,2 | 0,3 | 0,7 |
Umkehrspiel in X | µm | typ. | 4 | 16 | 6 | 12 |
Umkehrspiel in Y | µm | typ. | 4 | 16 | 6 | 12 |
Umkehrspiel in Z | µm | typ. | 1 | 4 | 1,5 | 3 |
Integrierter Sensor |
|
| Absoluter Rotationsencoder | Absoluter Rotationsencoder | Absoluter Rotationsencoder | Absoluter Rotationsencoder |
Mechanische Eigenschaften | Einheit | Toleranz | H-855.H2A | H-855.H2AC* | H-855.H2AL* | H-855.G2A0B* |
|---|---|---|---|---|---|---|
Steifigkeit in X | N/µm | ± 20 % | 4 | 4 | 4 | 2,5 |
Steifigkeit in Y | N/µm | ± 20 % | 4 | 4 | 4 | 2,5 |
Steifigkeit in Z | N/µm | ± 20 % | 50 | 50 | 50 | 55 |
Maximale Nutzlast, Grundplatte horizontal | kg | max. | 500 | 260 | 400 | 300 |
Maximale Nutzlast, Grundplatte in beliebiger Ausrichtung | kg | max. | 200 | 120 | 150 | 200 |
Maximale Haltekraft, passiv, Grundplatte horizontal | N | max. | 5000 | 2600 | 4000 | 3000 |
Maximale Haltekraft, passiv, Grundplatte in beliebiger Ausrichtung | N | max. | 2000 | 1200 | 1500 | 2000 |
Gesamtmasse | kg | ±10 % | 45 | - | - | - |
Material |
|
| Aluminium | Aluminium | Aluminium | Aluminium |
Anschlüsse und Umgebung | Einheit |
| H-855.H2A | H-855.H2AC* | H-855.H2AL* | H-855.G2A0B* |
|---|---|---|---|---|---|---|
Betriebstemperaturbereich | °C |
| -10 bis +50 | -10 bis +50 | -10 bis +50 | -10 bis +50 |
Anschluss Datenübertragung |
|
| HD D-Sub 78 (m) | HD D-Sub 78 (m) | HD D-Sub 78 (m) | HD D-Sub 78 (m) |
Anschluss Versorgungsspannung |
|
| M23 6-polig (m) | M23 6-polig (m) | M23 6-polig (m) | M23 6-polig (m) |
Empfohlene Controller/Treiber |
|
| C-887.5x0 | C-887.5x0 | C-887.5x0 | C-887.5x0 |
* Die Spezifikationen der Varianten H-855.H2AC, H-855.H2AL und H-855.G2A0B sind vorläufig, messtechnische Verifikation ausstehend.
Bei der Vermessung der Positionsspezifikationen wird die typische Geschwindigkeit verwendet. Die Daten werden als Messprotokoll mit dem Produkt ausgeliefert und bei PI vorgehalten.
Die maximalen Stellwege der einzelnen Koordinaten (X, Y, Z, θX, θY, θZ) sind voneinander abhängig. Die Daten für jede Achse zeigen jeweils ihren maximalen Stellweg, wenn alle anderen Achsen auf der Nullposition des Nominalstellweges stehen und das werkseitige Koordinatensystem verwendet wird, beziehungsweise wenn der Pivotpunkt auf 0,0,0 gesetzt ist.
Technische Daten werden bei PI bei 22 ±3 °C spezifiziert. Die angegebenen Werte gelten im unbelasteten Zustand, wenn nicht anders angegeben. Teilweise sind Eigenschaften voneinander abhängig. Die Angabe "typ." kennzeichnet einen statistischen Mittelwert für eine Eigenschaft; sie gibt keinen garantierten Wert für jedes ausgelieferte Produkt an. Bei der Ausgangsprüfung eines Produkts werden nicht alle, sondern nur ausgewählte Eigenschaften geprüft. Beachten Sie, dass sich einige Produkteigenschaften mit zunehmender Betriebsdauer verschlechtern können.
Fordern Sie ein unverbindliches Angebot über gewünschte Stückzahlen, Preise und Lieferzeiten an oder beschreiben Sie Ihre gewünschte Modifikation.
Hochlast-Hexapod; bürstenloser DC-Getriebemotor; absoluter Encoder; 500 kg Nutzlast; 0,5 mm/s maximale Geschwindigkeit; 3 m Kabelsatz aus Daten- und Stromversorgungskabel
Hochlast-Hexapod; bürstenloser DC-Getriebemotor; absoluter Encoder; 400 kg Nutzlast; 1 mm/s maximale Geschwindigkeit; 3 m Kabelsatz aus Daten- und Stromversorgungskabel
Hochlast-Hexapod; bürstenloser DC-Getriebemotor; absoluter Encoder; 300 kg Nutzlast; 2,5 mm/s maximale Geschwindigkeit; 3 m Kabelsatz aus Daten- und Stromversorgungskabel
Hochlast-Hexapod; bürstenloser DC-Getriebemotor; absoluter Encoder; 260 kg Nutzlast; 10 mm/s maximale Geschwindigkeit; Haltebremse; 3 m Kabelsatz aus Daten- und Stromversorgungskabel
 Auf ANGEBOT / BESTELLUNG klicken
 Variante zur Anfrageliste hinzufügen
 Anfrageformular ausfüllen
 Preisanfrage an PI senden
 Wir werden Sie in Kürze kontaktieren
Erhalten Sie innerhalb kürzester Zeit per E-Mail oder Telefon eine Rückmeldung zu Ihren Fragen von einem PI Vertriebsingenieur.